


ਕਾਵਾਸਾਕੀ ਰੋਬੋਟ
ਪ੍ਰੋਜੈਕਟ ਦੀਆਂ ਜ਼ਰੂਰਤਾਂ
1. ਉਤਪਾਦਨ ਪ੍ਰੋਗਰਾਮ
600 ਸੈੱਟ/ਦਿਨ (117/118 ਵਾਲਾ ਪੈਦਲ ਯਾਤਰੀ)
2. ਪ੍ਰੋਸੈਸਿੰਗ ਲਾਈਨ ਲਈ ਲੋੜਾਂ:
1) ਆਟੋਮੈਟਿਕ ਉਤਪਾਦਨ ਲਾਈਨ ਲਈ ਢੁਕਵਾਂ NC ਮਸ਼ੀਨਿੰਗ ਸੈਂਟਰ;
2) ਹਾਈਡ੍ਰੌਲਿਕ ਫਰੌਕ ਕਲੈਂਪ;
3) ਆਟੋਮੈਟਿਕ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਡਿਵਾਈਸ ਅਤੇ ਕੰਨਵੇਇੰਗ ਡਿਵਾਈਸ;
4) ਕੁੱਲ ਪ੍ਰੋਸੈਸਿੰਗ ਤਕਨਾਲੋਜੀ ਅਤੇ ਪ੍ਰੋਸੈਸਿੰਗ ਚੱਕਰ ਸਮਾਂ;
ਉਤਪਾਦਨ ਲਾਈਨਾਂ ਦਾ ਖਾਕਾ
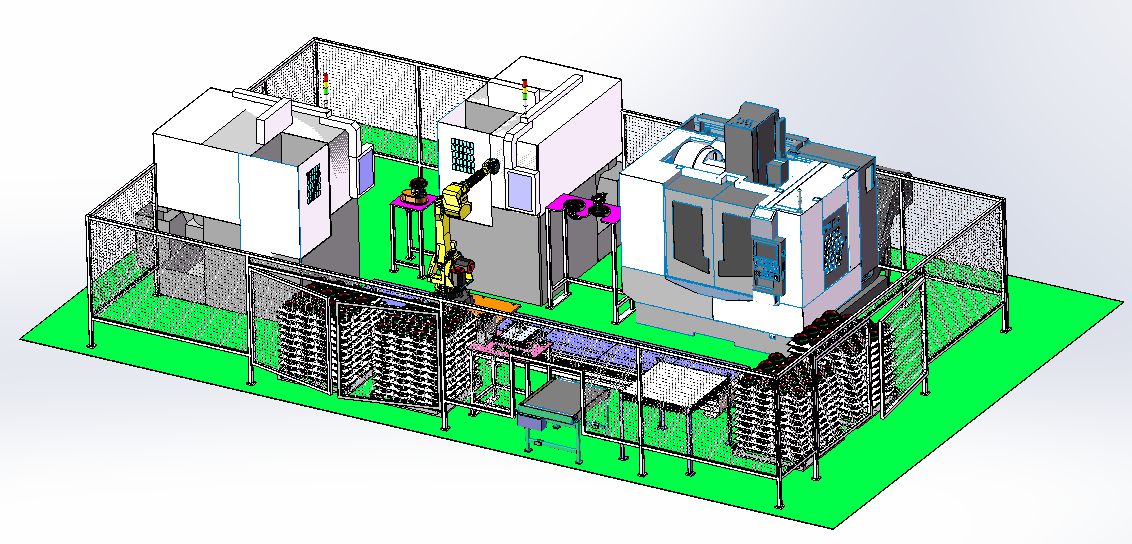
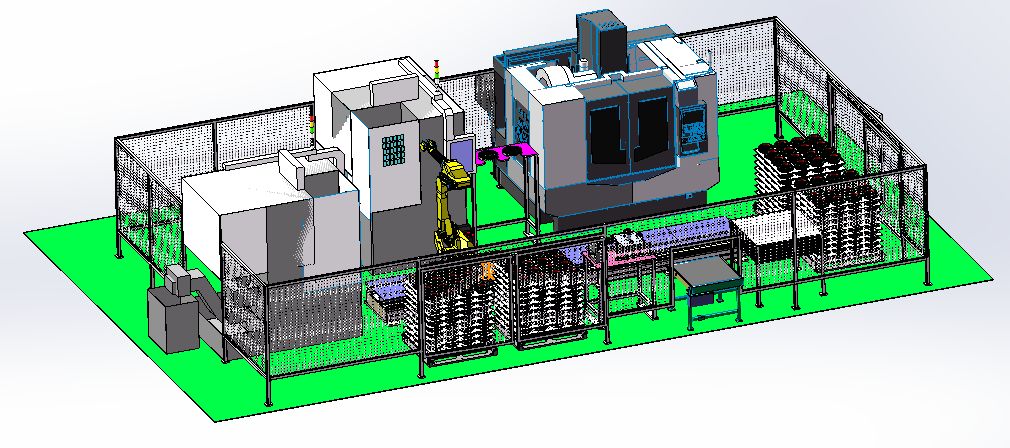
ਉਤਪਾਦਨ ਲਾਈਨਾਂ ਦਾ ਖਾਕਾ
ਰੋਬੋਟ ਕਾਰਵਾਈਆਂ ਦੀ ਜਾਣ-ਪਛਾਣ:
1. ਮੋਟੇ ਤੌਰ 'ਤੇ ਮਸ਼ੀਨ ਕੀਤੀਆਂ ਅਤੇ ਰੱਖੀਆਂ ਟੋਕਰੀਆਂ ਨੂੰ ਲੋਡਿੰਗ ਟੇਬਲ (ਲੋਡਿੰਗ ਟੇਬਲ ਨੰ. 1 ਅਤੇ ਨੰ. 2) 'ਤੇ ਹੱਥੀਂ ਰੱਖੋ ਅਤੇ ਪੁਸ਼ਟੀ ਕਰਨ ਲਈ ਬਟਨ ਦਬਾਓ;
2. ਰੋਬੋਟ ਨੰਬਰ 1 ਲੋਡਿੰਗ ਟੇਬਲ ਦੀ ਟ੍ਰੇ ਵੱਲ ਜਾਂਦਾ ਹੈ, ਵਿਜ਼ਨ ਸਿਸਟਮ ਖੋਲ੍ਹਦਾ ਹੈ, ਲੋਡਿੰਗ ਨਿਰਦੇਸ਼ ਦੀ ਉਡੀਕ ਕਰਨ ਲਈ ਕ੍ਰਮਵਾਰ ਭਾਗ A ਅਤੇ B ਨੂੰ ਐਂਗੁਲਰ ਵਿਊਇੰਗ ਸਟੇਸ਼ਨ ਵੱਲ ਫੜਦਾ ਹੈ ਅਤੇ ਲੈ ਜਾਂਦਾ ਹੈ;
3. ਲੋਡਿੰਗ ਹਦਾਇਤ ਐਂਗੁਲਰ ਰਿਕੋਗਨੀਸ਼ਨ ਸਟੇਸ਼ਨ ਦੁਆਰਾ ਭੇਜੀ ਜਾਂਦੀ ਹੈ। ਰੋਬੋਟ ਨੰਬਰ 1 ਟੁਕੜੇ ਨੂੰ ਟਰਨਟੇਬਲ ਦੇ ਪੋਜੀਸ਼ਨਿੰਗ ਖੇਤਰ ਵਿੱਚ ਪਾਉਂਦਾ ਹੈ। ਟਰਨਟੇਬਲ ਨੂੰ ਘੁੰਮਾਓ ਅਤੇ ਐਂਗੁਲਰ ਰਿਕੋਗਨੀਸ਼ਨ ਸਿਸਟਮ ਸ਼ੁਰੂ ਕਰੋ, ਐਂਗੁਲਰ ਸਥਿਤੀ ਨਿਰਧਾਰਤ ਕਰੋ, ਟਰਨਟੇਬਲ ਨੂੰ ਰੋਕੋ ਅਤੇ ਨੰਬਰ 1 ਟੁਕੜੇ ਦੀ ਐਂਗੁਲਰ ਰਿਕੋਗਨੀਸ਼ਨ ਨੂੰ ਪੂਰਾ ਕਰੋ;
4. ਐਂਗੁਲਰ ਪਛਾਣ ਪ੍ਰਣਾਲੀ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਭੇਜਦੀ ਹੈ, ਅਤੇ ਰੋਬੋਟ ਨੰਬਰ 1 ਟੁਕੜੇ ਨੂੰ ਚੁੱਕਦਾ ਹੈ ਅਤੇ ਨੰਬਰ 2 ਟੁਕੜੇ ਨੂੰ ਪਛਾਣ ਲਈ ਅੰਦਰ ਰੱਖਦਾ ਹੈ। ਟਰਨਟੇਬਲ ਘੁੰਮਦਾ ਹੈ ਅਤੇ ਐਂਗੁਲਰ ਪਛਾਣ ਪ੍ਰਣਾਲੀ ਐਂਗੁਲਰ ਸਥਿਤੀ ਨਿਰਧਾਰਤ ਕਰਨ ਲਈ ਸ਼ੁਰੂ ਹੁੰਦੀ ਹੈ। ਟਰਨਟੇਬਲ ਰੁਕ ਜਾਂਦਾ ਹੈ ਅਤੇ ਨੰਬਰ 2 ਟੁਕੜੇ ਦੀ ਐਂਗੁਲਰ ਪਛਾਣ ਪੂਰੀ ਹੋ ਜਾਂਦੀ ਹੈ, ਅਤੇ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਭੇਜੀ ਜਾਂਦੀ ਹੈ;
5. ਰੋਬੋਟ ਨੂੰ ਨੰਬਰ 1 ਵਰਟੀਕਲ ਲੇਥ ਦੀ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਮਿਲਦੀ ਹੈ, ਸਮੱਗਰੀ ਨੂੰ ਬਲੈਂਕਿੰਗ ਅਤੇ ਲੋਡ ਕਰਨ ਲਈ ਨੰਬਰ 1 ਵਰਟੀਕਲ ਲੇਥ ਦੀ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਸਥਿਤੀ 'ਤੇ ਚਲੀ ਜਾਂਦੀ ਹੈ। ਕਾਰਵਾਈ ਪੂਰੀ ਹੋਣ ਤੋਂ ਬਾਅਦ, ਵਰਟੀਕਲ ਲੇਥ ਦਾ ਸਿੰਗਲ-ਪੀਸ ਮਸ਼ੀਨਿੰਗ ਚੱਕਰ ਸ਼ੁਰੂ ਹੁੰਦਾ ਹੈ;
6. ਰੋਬੋਟ ਤਿਆਰ ਉਤਪਾਦਾਂ ਨੂੰ ਨੰਬਰ 1 ਵਰਟੀਕਲ ਲੇਥ ਦੁਆਰਾ ਲੈਂਦਾ ਹੈ ਅਤੇ ਇਸਨੂੰ ਵਰਕਪੀਸ ਰੋਲ-ਓਵਰ ਟੇਬਲ 'ਤੇ ਨੰਬਰ 1 ਸਥਿਤੀ 'ਤੇ ਰੱਖਦਾ ਹੈ;
7. ਰੋਬੋਟ ਨੂੰ ਨੰਬਰ 2 ਵਰਟੀਕਲ ਲੇਥ ਦੀ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਮਿਲਦੀ ਹੈ, ਸਮੱਗਰੀ ਨੂੰ ਬਲੈਂਕਿੰਗ ਅਤੇ ਲੋਡ ਕਰਨ ਲਈ ਨੰਬਰ 2 ਵਰਟੀਕਲ ਲੇਥ ਦੀ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਸਥਿਤੀ 'ਤੇ ਚਲੀ ਜਾਂਦੀ ਹੈ, ਅਤੇ ਫਿਰ ਕਾਰਵਾਈ ਪੂਰੀ ਹੋ ਜਾਂਦੀ ਹੈ, ਅਤੇ ਵਰਟੀਕਲ ਲੇਥ ਦਾ ਸਿੰਗਲ-ਪੀਸ ਪ੍ਰੋਸੈਸਿੰਗ ਚੱਕਰ ਸ਼ੁਰੂ ਹੁੰਦਾ ਹੈ;
8. ਰੋਬੋਟ ਤਿਆਰ ਉਤਪਾਦਾਂ ਨੂੰ ਨੰਬਰ 2 ਵਰਟੀਕਲ ਲੇਥ ਦੁਆਰਾ ਲੈਂਦਾ ਹੈ ਅਤੇ ਇਸਨੂੰ ਵਰਕਪੀਸ ਰੋਲ-ਓਵਰ ਟੇਬਲ 'ਤੇ ਨੰਬਰ 2 ਸਥਿਤੀ 'ਤੇ ਰੱਖਦਾ ਹੈ;
9. ਰੋਬੋਟ ਵਰਟੀਕਲ ਮਸ਼ੀਨਿੰਗ ਤੋਂ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਦੀ ਉਡੀਕ ਕਰਦਾ ਹੈ;
10. ਵਰਟੀਕਲ ਮਸ਼ੀਨਿੰਗ ਬਲੈਂਕਿੰਗ ਕਮਾਂਡ ਭੇਜਦੀ ਹੈ, ਅਤੇ ਰੋਬੋਟ ਵਰਟੀਕਲ ਮਸ਼ੀਨਿੰਗ ਦੀ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਸਥਿਤੀ ਤੇ ਜਾਂਦਾ ਹੈ, ਕ੍ਰਮਵਾਰ ਨੰਬਰ 1 ਅਤੇ ਨੰਬਰ 2 ਸਟੇਸ਼ਨਾਂ ਦੇ ਵਰਕਪੀਸਾਂ ਨੂੰ ਬਲੈਂਕਿੰਗ ਟ੍ਰੇ ਤੇ ਫੜਦਾ ਹੈ ਅਤੇ ਹਿਲਾਉਂਦਾ ਹੈ, ਅਤੇ ਵਰਕਪੀਸਾਂ ਨੂੰ ਕ੍ਰਮਵਾਰ ਟ੍ਰੇ ਤੇ ਰੱਖਦਾ ਹੈ; ਰੋਬੋਟ ਰੋਲ-ਓਵਰ ਟੇਬਲ ਤੇ ਜਾਂਦਾ ਹੈ ਤਾਂ ਜੋ ਨੰਬਰ 1 ਅਤੇ ਨੰਬਰ 2 ਦੇ ਟੁਕੜਿਆਂ ਨੂੰ ਕ੍ਰਮਵਾਰ ਲੰਬਕਾਰੀ ਮਸ਼ੀਨਿੰਗ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਸਥਿਤੀਆਂ ਤੇ ਭੇਜਿਆ ਜਾ ਸਕੇ, ਅਤੇ ਨੰਬਰ 1 ਅਤੇ ਨੰਬਰ 2 ਵਰਕਪੀਸਾਂ ਨੂੰ ਹਾਈਡ੍ਰੌਲਿਕ ਕਲੈਂਪ ਦੇ ਨੰਬਰ 1 ਅਤੇ ਨੰਬਰ 2 ਸਟੇਸ਼ਨਾਂ ਦੇ ਪੋਜੀਸ਼ਨਿੰਗ ਖੇਤਰ ਵਿੱਚ ਰੱਖਿਆ ਜਾ ਸਕੇ ਤਾਂ ਜੋ ਲੰਬਕਾਰੀ ਮਸ਼ੀਨਿੰਗ ਲੋਡਿੰਗ ਨੂੰ ਪੂਰਾ ਕੀਤਾ ਜਾ ਸਕੇ। ਰੋਬੋਟ ਵਰਟੀਕਲ ਮਸ਼ੀਨਿੰਗ ਦੀ ਸੁਰੱਖਿਆ ਦੂਰੀ ਤੋਂ ਬਾਹਰ ਨਿਕਲਦਾ ਹੈ ਅਤੇ ਇੱਕ ਸਿੰਗਲ ਪ੍ਰੋਸੈਸਿੰਗ ਚੱਕਰ ਸ਼ੁਰੂ ਕਰਦਾ ਹੈ;
11. ਰੋਬੋਟ ਨੰਬਰ 1 ਲੋਡਿੰਗ ਟ੍ਰੇ ਵਿੱਚ ਜਾਂਦਾ ਹੈ ਅਤੇ ਸੈਕੰਡਰੀ ਸਾਈਕਲ ਪ੍ਰੋਗਰਾਮ ਦੀ ਸ਼ੁਰੂਆਤ ਲਈ ਤਿਆਰੀ ਕਰਦਾ ਹੈ;
ਵੇਰਵਾ:
1. ਰੋਬੋਟ ਲੋਡਿੰਗ ਟ੍ਰੇ 'ਤੇ 16 ਟੁਕੜੇ (ਇੱਕ ਪਰਤ) ਲੈਂਦਾ ਹੈ। ਰੋਬੋਟ ਚੂਸਣ ਵਾਲੇ ਕੱਪ ਦੇ ਟੋਂਗ ਨੂੰ ਬਦਲ ਦੇਵੇਗਾ ਅਤੇ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟ ਨੂੰ ਅਸਥਾਈ ਸਟੋਰੇਜ ਟੋਕਰੀ ਵਿੱਚ ਰੱਖੇਗਾ;
2. ਰੋਬੋਟ ਬਲੈਂਕਿੰਗ ਟ੍ਰੇ 'ਤੇ 16 ਟੁਕੜੇ (ਇੱਕ ਪਰਤ) ਪੈਕ ਕਰਦਾ ਹੈ। ਰੋਬੋਟ ਨੂੰ ਇੱਕ ਵਾਰ ਚੂਸਣ ਵਾਲੇ ਕੱਪ ਦੇ ਟੋਂਗ ਨੂੰ ਬਦਲਣਾ ਚਾਹੀਦਾ ਹੈ, ਅਤੇ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟ ਨੂੰ ਅਸਥਾਈ ਸਟੋਰੇਜ ਟੋਕਰੀ ਤੋਂ ਹਿੱਸਿਆਂ ਦੀ ਪਾਰਟੀਸ਼ਨ ਸਤ੍ਹਾ 'ਤੇ ਰੱਖਣਾ ਚਾਹੀਦਾ ਹੈ;
3. ਨਿਰੀਖਣ ਬਾਰੰਬਾਰਤਾ ਦੇ ਅਨੁਸਾਰ, ਇਹ ਯਕੀਨੀ ਬਣਾਓ ਕਿ ਰੋਬੋਟ ਹੱਥੀਂ ਸੈਂਪਲਿੰਗ ਟੇਬਲ 'ਤੇ ਇੱਕ ਹਿੱਸਾ ਰੱਖਦਾ ਹੈ;
| 1 | ਮਸ਼ੀਨਿੰਗ ਚੱਕਰ ਸਮਾਂ-ਸਾਰਣੀ | ||||||||||||||
| 2 | ਗਾਹਕ | ਵਰਕਪੀਸ ਸਮੱਗਰੀ | QT450-10-GB/T1348 | ਮਸ਼ੀਨ ਟੂਲ ਦਾ ਮਾਡਲ | ਆਰਕਾਈਵ ਨੰ. | ||||||||||
| 3 | ਉਤਪਾਦ ਦਾ ਨਾਮ | 117 ਬੇਅਰਿੰਗ ਸੀਟ | ਡਰਾਇੰਗ ਨੰ. | ਡੀਜ਼ੈਡ 90129320117 | ਤਿਆਰੀ ਦੀ ਮਿਤੀ | 2020.01.04 | ਦੁਆਰਾ ਤਿਆਰ | ||||||||
| 4 | ਪ੍ਰਕਿਰਿਆ ਕਦਮ | ਚਾਕੂ ਨੰ. | ਮਸ਼ੀਨਿੰਗ ਸਮੱਗਰੀ | ਔਜ਼ਾਰ ਦਾ ਨਾਮ | ਕੱਟਣਾ ਵਿਆਸ | ਕੱਟਣ ਦੀ ਗਤੀ | ਘੁੰਮਣ ਦੀ ਗਤੀ | ਪ੍ਰਤੀ ਕ੍ਰਾਂਤੀ ਫੀਡ | ਮਸ਼ੀਨ ਟੂਲ ਦੁਆਰਾ ਭੋਜਨ | ਕਟਿੰਗਜ਼ ਦੀ ਗਿਣਤੀ | ਹਰੇਕ ਪ੍ਰਕਿਰਿਆ | ਮਸ਼ੀਨਿੰਗ ਸਮਾਂ | ਵਿਹਲਾ ਸਮਾਂ | ਚਾਰ-ਧੁਰੀ ਘੁੰਮਣ ਦਾ ਸਮਾਂ | ਔਜ਼ਾਰ ਬਦਲਣ ਦਾ ਸਮਾਂ |
| 5 | ਨਹੀਂ। | ਨਹੀਂ। | ਡੀਸੋਰਿਪਸ਼ਨਜ਼ | ਔਜ਼ਾਰ | ਡੀ ਮਿ.ਮੀ. | n | ਦੁਪਹਿਰ | ਮਿਲੀਮੀਟਰ/ਰੈਵ | ਮਿਲੀਮੀਟਰ/ਘੱਟੋ-ਘੱਟ | ਟਾਈਮਜ਼ | mm | ਸਕਿੰਟ | ਸਕਿੰਟ | ਸਕਿੰਟ | |
| 6 | 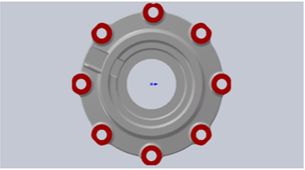 | ||||||||||||||
| 7 | 1 | ਟੀ01 | ਮਿਲਿੰਗ ਮਾਊਂਟਿੰਗ ਹੋਲ ਸਤਹ | 40-ਫੇਸ ਮਿਲਿੰਗ ਕਟਰ ਦਾ ਵਿਆਸ | 40.00 | 180 | 1433 | 1.00 | 1433 | 8 | 40.0 | 13.40 | 8 | 4 | |
| 8 | DIA 17 ਮਾਊਂਟਿੰਗ ਹੋਲ ਡ੍ਰਿਲ ਕਰੋ | ਡੀਆਈਏ 17 ਸੰਯੁਕਤ ਡ੍ਰਿਲ | 17.00 | 100 | 1873 | 0.25 | 468 | 8 | 32.0 | 32.80 | 8 | 4 | |||
| 9 | T03 | ਡੀਆਈਏ 17 ਹੋਲ ਬੈਕ ਚੈਂਫਰਿੰਗ | ਰਿਵਰਸ ਚੈਂਫਰਿੰਗ ਕਟਰ | 16.00 | 150 | 2986 | 0.30 | 896 | 8 | 30.0 | 16.08 | 16 | 4 | ||
| 10 | ਵੇਰਵਾ: | ਕੱਟਣ ਦਾ ਸਮਾਂ: | 62 | ਦੂਜਾ | ਫਿਕਸਚਰ ਨਾਲ ਕਲੈਂਪਿੰਗ ਕਰਨ ਅਤੇ ਸਮੱਗਰੀ ਨੂੰ ਲੋਡ ਕਰਨ ਅਤੇ ਖਾਲੀ ਕਰਨ ਦਾ ਸਮਾਂ: | 30.00 | ਦੂਜਾ | ||||||||
| 11 | ਸਹਾਇਕ ਸਮਾਂ: | 44 | ਦੂਜਾ | ਕੁੱਲ ਮਸ਼ੀਨਿੰਗ ਮੈਨ-ਘੰਟੇ: | 136.27 | ਦੂਜਾ | |||||||||
| 1 | ਮਸ਼ੀਨਿੰਗ ਚੱਕਰ ਸਮਾਂ-ਸਾਰਣੀ | |||||||||||||||||
| 2 | ਗਾਹਕ | ਵਰਕਪੀਸ ਸਮੱਗਰੀ | QT450-10-GB/T1348 | ਮਸ਼ੀਨ ਟੂਲ ਦਾ ਮਾਡਲ | ਆਰਕਾਈਵ ਨੰ. | |||||||||||||
| 3 | ਉਤਪਾਦ ਦਾ ਨਾਮ | 118 ਬੇਅਰਿੰਗ ਸੀਟ | ਡਰਾਇੰਗ ਨੰ. | ਡੀਜ਼ੈਡ 90129320118 | ਤਿਆਰੀ ਦੀ ਮਿਤੀ | 2020.01.04 | ਦੁਆਰਾ ਤਿਆਰ | |||||||||||
| 4 | ਪ੍ਰਕਿਰਿਆ ਕਦਮ | ਚਾਕੂ ਨੰ. | ਮਸ਼ੀਨਿੰਗ ਸਮੱਗਰੀ | ਔਜ਼ਾਰ ਦਾ ਨਾਮ | ਕੱਟਣਾ ਵਿਆਸ | ਕੱਟਣ ਦੀ ਗਤੀ | ਘੁੰਮਣ ਦੀ ਗਤੀ | ਪ੍ਰਤੀ ਕ੍ਰਾਂਤੀ ਫੀਡ | ਮਸ਼ੀਨ ਟੂਲ ਦੁਆਰਾ ਭੋਜਨ ਦੇਣਾ | ਕਟਿੰਗਜ਼ ਦੀ ਗਿਣਤੀ | ਹਰੇਕ ਪ੍ਰਕਿਰਿਆ | ਮਸ਼ੀਨਿੰਗ ਸਮਾਂ | ਵਿਹਲਾ ਸਮਾਂ | ਚਾਰ-ਧੁਰੀ ਘੁੰਮਣ ਦਾ ਸਮਾਂ | ਔਜ਼ਾਰ ਬਦਲਣ ਦਾ ਸਮਾਂ | |||
| 5 | ਨਹੀਂ। | ਨਹੀਂ। | ਡੀਸੋਰਿਪਸ਼ਨਜ਼ | ਔਜ਼ਾਰ | ਡੀ ਮਿ.ਮੀ. | n | ਦੁਪਹਿਰ | ਮਿਲੀਮੀਟਰ/ਰੈਵ | ਮਿਲੀਮੀਟਰ/ਘੱਟੋ-ਘੱਟ | ਟਾਈਮਜ਼ | mm | ਸਕਿੰਟ | ਸਕਿੰਟ | ਸਕਿੰਟ | ||||
| 6 | 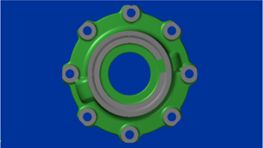
| |||||||||||||||||
| 7 | 1 | ਟੀ01 | ਮਿਲਿੰਗ ਮਾਊਂਟਿੰਗ ਹੋਲ ਸਤਹ | 40-ਫੇਸ ਮਿਲਿੰਗ ਕਟਰ ਦਾ ਵਿਆਸ | 40.00 | 180 | 1433 | 1.00 | 1433 | 8 | 40.0 | 13.40 | 8 | 4 | ||||
| 8 | T02 | DIA 17 ਮਾਊਂਟਿੰਗ ਹੋਲ ਡ੍ਰਿਲ ਕਰੋ | ਡੀਆਈਏ 17 ਸੰਯੁਕਤ ਡ੍ਰਿਲ | 17.00 | 100 | 1873 | 0.25 | 468 | 8 | 32.0 | 32.80 | 8 | 4 | |||||
| 9 | T03 | ਡੀਆਈਏ 17 ਹੋਲ ਬੈਕ ਚੈਂਫਰਿੰਗ | ਰਿਵਰਸ ਚੈਂਫਰਿੰਗ ਕਟਰ | 16.00 | 150 | 2986 | 0.30 | 896 | 8 | 30.0 | 16.08 | 16 | 4 | |||||
| 10 | ਵੇਰਵਾ: | ਕੱਟਣ ਦਾ ਸਮਾਂ: | 62 | ਦੂਜਾ | ਫਿਕਸਚਰ ਨਾਲ ਕਲੈਂਪਿੰਗ ਕਰਨ ਅਤੇ ਸਮੱਗਰੀ ਨੂੰ ਲੋਡ ਕਰਨ ਅਤੇ ਖਾਲੀ ਕਰਨ ਦਾ ਸਮਾਂ: | 30.00 | ਦੂਜਾ | |||||||||||
| 11 | ਸਹਾਇਕ ਸਮਾਂ: | 44 | ਦੂਜਾ | ਕੁੱਲ ਮਸ਼ੀਨਿੰਗ ਮੈਨ-ਘੰਟੇ: | 136.27 | ਦੂਜਾ | ||||||||||||
| 12 | ||||||||||||||||||
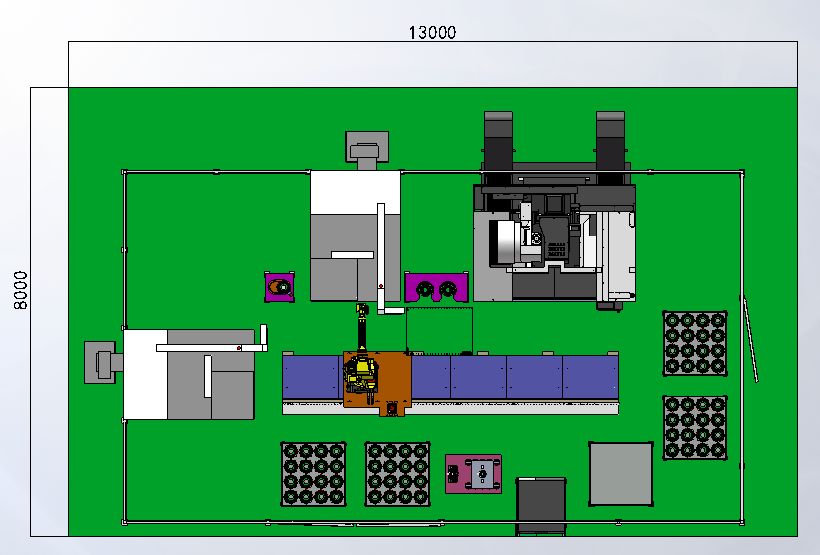
ਉਤਪਾਦਨ ਲਾਈਨ ਦਾ ਕਵਰੇਜ ਖੇਤਰ
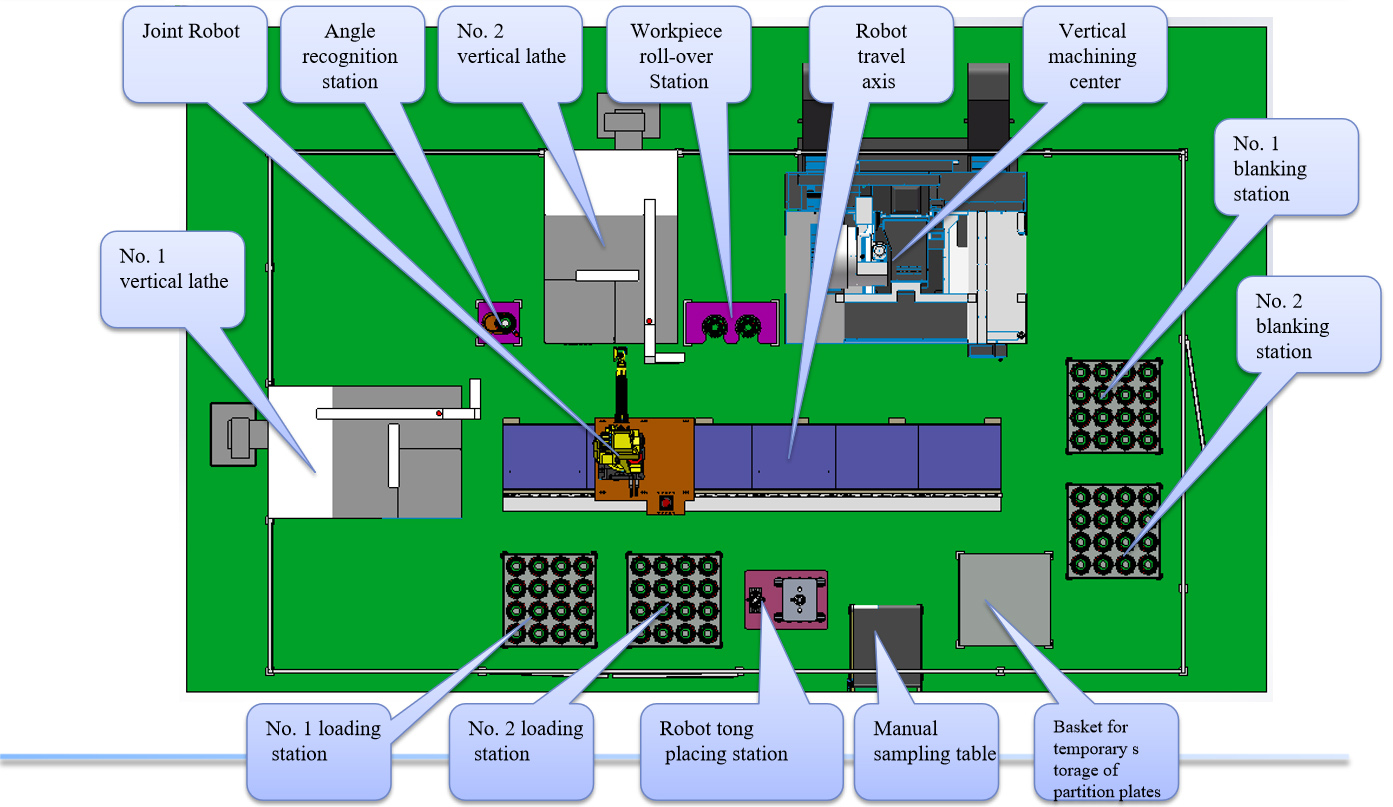
ਉਤਪਾਦਨ ਲਾਈਨ ਦੇ ਮੁੱਖ ਕਾਰਜਸ਼ੀਲ ਹਿੱਸਿਆਂ ਦੀ ਜਾਣ-ਪਛਾਣ
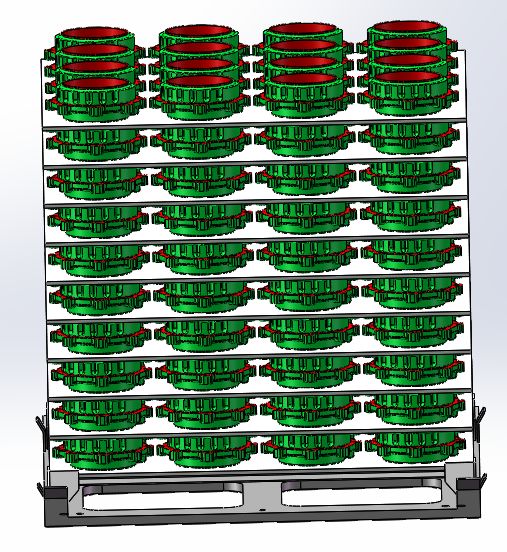
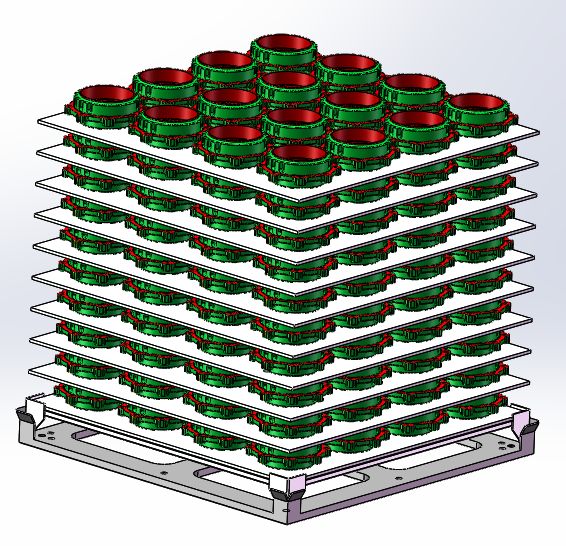
ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਸਿਸਟਮ ਦੀ ਜਾਣ-ਪਛਾਣ
ਇਸ ਸਕੀਮ ਵਿੱਚ ਆਟੋਮੈਟਿਕ ਉਤਪਾਦਨ ਲਾਈਨ ਲਈ ਸਟੋਰੇਜ ਉਪਕਰਣ ਹਨ: ਸਟੈਕਡ ਟ੍ਰੇ (ਹਰੇਕ ਟ੍ਰੇ 'ਤੇ ਪੈਕ ਕੀਤੇ ਜਾਣ ਵਾਲੇ ਟੁਕੜਿਆਂ ਦੀ ਮਾਤਰਾ ਗਾਹਕ ਨਾਲ ਗੱਲਬਾਤ ਕੀਤੀ ਜਾਵੇਗੀ), ਅਤੇ ਟ੍ਰੇ ਵਿੱਚ ਵਰਕਪੀਸ ਦੀ ਸਥਿਤੀ ਵਰਕਪੀਸ ਖਾਲੀ ਜਾਂ ਅਸਲ ਵਸਤੂ ਦੀ 3D ਡਰਾਇੰਗ ਪ੍ਰਦਾਨ ਕਰਨ ਤੋਂ ਬਾਅਦ ਨਿਰਧਾਰਤ ਕੀਤੀ ਜਾਵੇਗੀ।
1. ਕਾਮੇ ਮੋਟੇ ਤੌਰ 'ਤੇ ਪ੍ਰੋਸੈਸ ਕੀਤੇ ਹਿੱਸਿਆਂ ਨੂੰ ਮਟੀਰੀਅਲ ਟਰੇ 'ਤੇ ਪੈਕ ਕਰਦੇ ਹਨ (ਜਿਵੇਂ ਕਿ ਚਿੱਤਰ ਵਿੱਚ ਦਿਖਾਇਆ ਗਿਆ ਹੈ) ਅਤੇ ਉਹਨਾਂ ਨੂੰ ਨਿਰਧਾਰਤ ਸਥਿਤੀ 'ਤੇ ਫੋਰਕਲਿਫਟ ਕਰਦੇ ਹਨ;
2. ਫੋਰਕਲਿਫਟ ਦੀ ਟ੍ਰੇ ਨੂੰ ਬਦਲਣ ਤੋਂ ਬਾਅਦ, ਪੁਸ਼ਟੀ ਕਰਨ ਲਈ ਹੱਥੀਂ ਬਟਨ ਦਬਾਓ;
3. ਰੋਬੋਟ ਲੋਡਿੰਗ ਦਾ ਕੰਮ ਕਰਨ ਲਈ ਵਰਕਪੀਸ ਨੂੰ ਫੜਦਾ ਹੈ;
ਰੋਬੋਟ ਟ੍ਰੈਵਲ ਐਕਸਿਸ ਦੀ ਜਾਣ-ਪਛਾਣ
ਇਹ ਢਾਂਚਾ ਇੱਕ ਸੰਯੁਕਤ ਰੋਬੋਟ, ਇੱਕ ਸਰਵੋ ਮੋਟਰ ਡਰਾਈਵ ਅਤੇ ਇੱਕ ਪਿਨੀਅਨ ਅਤੇ ਰੈਕ ਡਰਾਈਵ ਤੋਂ ਬਣਿਆ ਹੈ, ਤਾਂ ਜੋ ਰੋਬੋਟ ਅੱਗੇ-ਪਿੱਛੇ ਰੈਕਟਲੀਨੀਅਰ ਗਤੀ ਕਰ ਸਕੇ। ਇਹ ਇੱਕ ਰੋਬੋਟ ਦੇ ਕਈ ਮਸ਼ੀਨ ਟੂਲਸ ਦੀ ਸੇਵਾ ਕਰਨ ਅਤੇ ਕਈ ਸਟੇਸ਼ਨਾਂ 'ਤੇ ਵਰਕਪੀਸ ਨੂੰ ਫੜਨ ਦੇ ਕੰਮ ਨੂੰ ਮਹਿਸੂਸ ਕਰਦਾ ਹੈ ਅਤੇ ਸੰਯੁਕਤ ਰੋਬੋਟਾਂ ਦੇ ਕਾਰਜਸ਼ੀਲ ਕਵਰੇਜ ਨੂੰ ਵਧਾ ਸਕਦਾ ਹੈ;
ਟ੍ਰੈਵਲਿੰਗ ਟ੍ਰੈਕ ਸਟੀਲ ਪਾਈਪਾਂ ਨਾਲ ਵੇਲਡ ਕੀਤੇ ਬੇਸ ਨੂੰ ਲਾਗੂ ਕਰਦਾ ਹੈ ਅਤੇ ਸਰਵੋ ਮੋਟਰ, ਪਿਨਿਅਨ ਅਤੇ ਰੈਕ ਡਰਾਈਵ ਦੁਆਰਾ ਚਲਾਇਆ ਜਾਂਦਾ ਹੈ, ਤਾਂ ਜੋ ਸੰਯੁਕਤ ਰੋਬੋਟ ਦੇ ਕਾਰਜਸ਼ੀਲ ਕਵਰੇਜ ਨੂੰ ਵਧਾਇਆ ਜਾ ਸਕੇ ਅਤੇ ਰੋਬੋਟ ਦੀ ਵਰਤੋਂ ਦਰ ਨੂੰ ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਢੰਗ ਨਾਲ ਬਿਹਤਰ ਬਣਾਇਆ ਜਾ ਸਕੇ; ਟ੍ਰੈਵਲਿੰਗ ਟ੍ਰੈਕ ਜ਼ਮੀਨ 'ਤੇ ਸਥਾਪਿਤ ਕੀਤਾ ਗਿਆ ਹੈ;

ਕੂਕਾ ਰੋਬੋਟ: KR-50-R2100-2C

| ਮੁੱਢਲਾ ਡਾਟਾ | |
| ਦੀ ਕਿਸਮ | ਕੇਆਰ 50 ਆਰ2100-2 ਸੀ |
| ਧੁਰਿਆਂ ਦੀ ਗਿਣਤੀ | 6 |
| ਵੱਧ ਤੋਂ ਵੱਧ ਕਵਰੇਜ | 2101 ਮਿਲੀਮੀਟਰ |
| ਪੋਜ਼ ਦੁਹਰਾਉਣਯੋਗਤਾ (ISO 9283) | ±0.05 ਮਿਲੀਮੀਟਰ |
| ਭਾਰ | 553 ਕਿਲੋਗ੍ਰਾਮ |
| ਰੋਬੋਟ ਦੀ ਸੁਰੱਖਿਆ ਵਰਗੀਕਰਣ | ਸੁਰੱਖਿਆ ਰੇਟਿੰਗ, IP65 / IP67 ਇਨ-ਲਾਈਨ ਗੁੱਟ (ਆਈਈਸੀ 60529) |
| ਮਾਊਂਟਿੰਗ ਸਥਿਤੀ | ਛੱਤ, ਝੁਕਾਅ ਦਾ ਮਨਜ਼ੂਰ ਕੋਣ ≤ 0º |
| ਸਤ੍ਹਾ ਦੀ ਸਮਾਪਤੀ, ਪੇਂਟਵਰਕ | ਬੇਸ ਫਰੇਮ: ਕਾਲਾ (RAL 9005); ਚਲਦੇ ਹਿੱਸੇ: KUKA ਸੰਤਰੀ 2567 |
| ਵਾਤਾਵਰਣ ਦਾ ਤਾਪਮਾਨ | |
| ਓਪਰੇਸ਼ਨ | 283 K ਤੋਂ 328 K (0 °C ਤੋਂ +55 °C) |
| ਸਟੋਰੇਜ ਅਤੇ ਆਵਾਜਾਈ | 233 K ਤੋਂ 333 K (-40 °C ਤੋਂ +60 °C) |
ਰੋਬੋਟ ਦੇ ਪਿਛਲੇ ਅਤੇ ਹੇਠਾਂ ਗਤੀ ਡੋਮੇਨ ਦੀ ਇੱਕ ਵਿਸ਼ਾਲ ਸ਼੍ਰੇਣੀ ਦੇ ਨਾਲ, ਇਹ ਮਾਡਲ ਛੱਤ ਲਿਫਟਿੰਗ ਨਾਲ ਮਾਊਂਟ ਕਰਨ ਦੇ ਯੋਗ ਹੈ। ਕਿਉਂਕਿ ਰੋਬੋਟ ਦੀ ਲੇਟਰਲ ਚੌੜਾਈ ਸੀਮਾ ਤੱਕ ਘਟਾ ਦਿੱਤੀ ਗਈ ਹੈ, ਇਸ ਲਈ ਇਸਨੂੰ ਨਾਲ ਲੱਗਦੇ ਰੋਬੋਟ, ਕਲੈਂਪ, ਜਾਂ ਵਰਕਪੀਸ ਦੇ ਨੇੜੇ ਸਥਾਪਿਤ ਕਰਨਾ ਸੰਭਵ ਹੈ। ਸਟੈਂਡਬਾਏ ਸਥਿਤੀ ਤੋਂ ਕੰਮ ਕਰਨ ਵਾਲੀ ਸਥਿਤੀ ਤੱਕ ਤੇਜ਼ ਗਤੀ ਅਤੇ ਛੋਟੀ ਦੂਰੀ ਦੀ ਗਤੀ ਦੌਰਾਨ ਤੇਜ਼ ਸਥਿਤੀ।
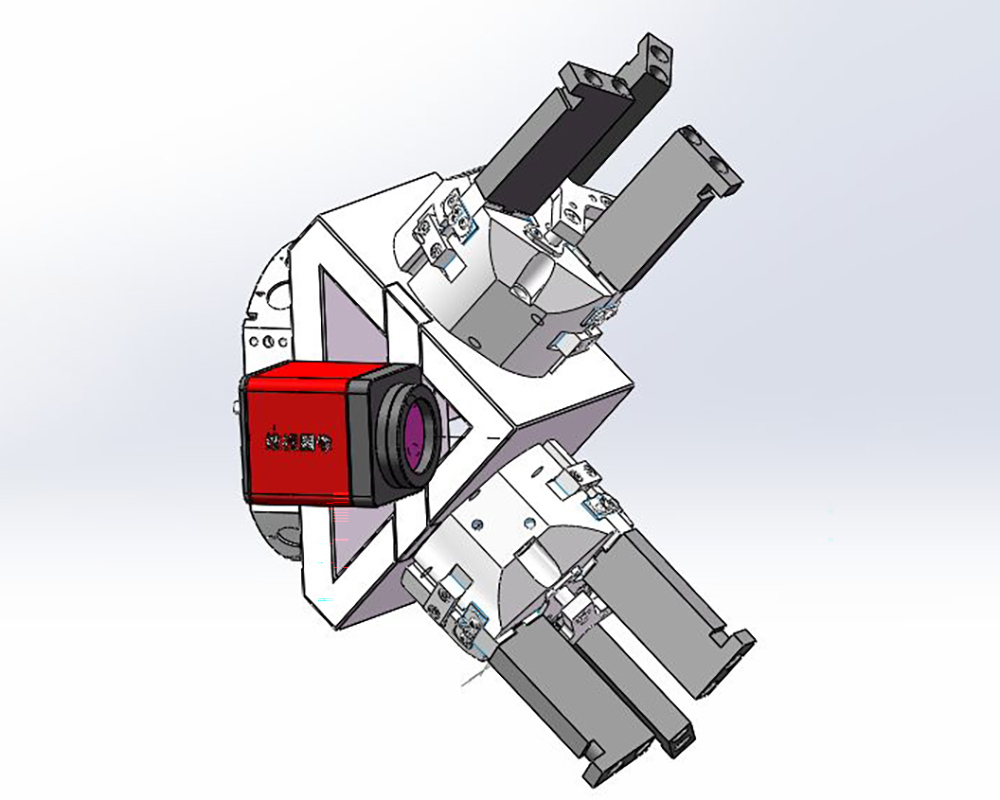
ਬੁੱਧੀਮਾਨ ਰੋਬੋਟ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਟੋਂਗ ਵਿਧੀ
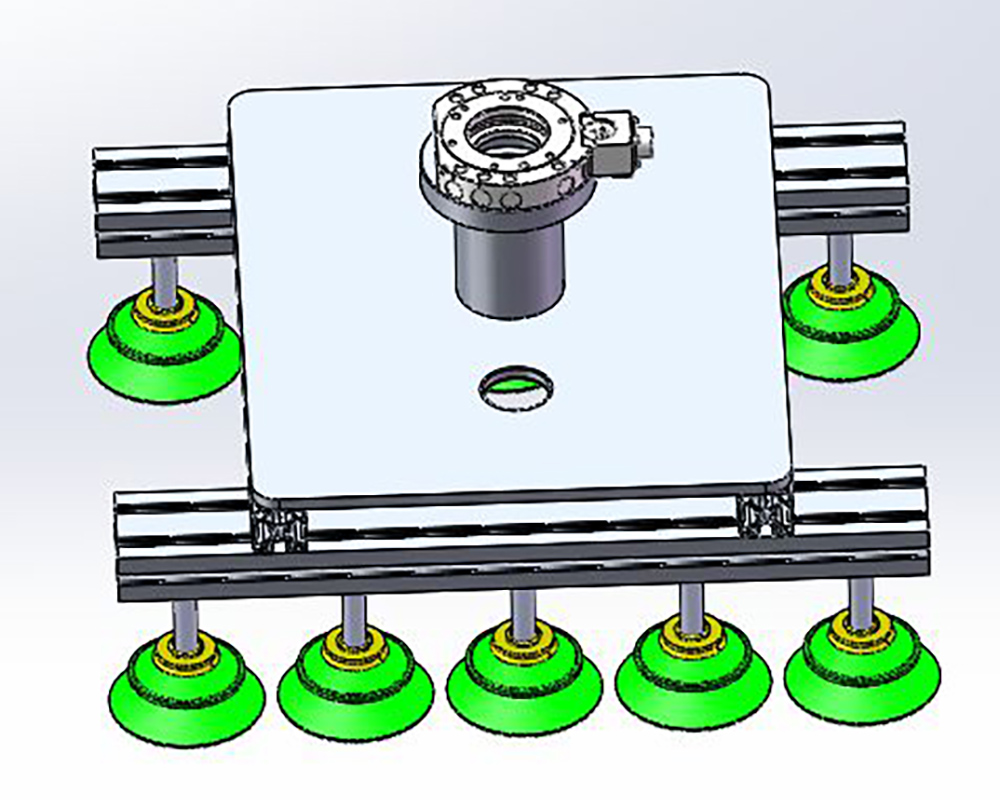
ਰੋਬੋਟ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟ ਟੋਂਗ ਵਿਧੀ
ਵੇਰਵਾ:
1. ਇਸ ਹਿੱਸੇ ਦੀਆਂ ਵਿਸ਼ੇਸ਼ਤਾਵਾਂ ਨੂੰ ਧਿਆਨ ਵਿੱਚ ਰੱਖਦੇ ਹੋਏ, ਅਸੀਂ ਸਮੱਗਰੀ ਨੂੰ ਲੋਡ ਕਰਨ ਅਤੇ ਖਾਲੀ ਕਰਨ ਲਈ ਤਿੰਨ-ਪੰਜਿਆਂ ਵਾਲੇ ਬਾਹਰੀ ਸਹਾਇਕ ਵਿਧੀ ਦੀ ਵਰਤੋਂ ਕਰਦੇ ਹਾਂ, ਜੋ ਮਸ਼ੀਨ ਟੂਲ ਵਿੱਚ ਹਿੱਸਿਆਂ ਨੂੰ ਤੇਜ਼ੀ ਨਾਲ ਮੋੜਨ ਦਾ ਅਹਿਸਾਸ ਕਰ ਸਕਦਾ ਹੈ;
2. ਇਹ ਵਿਧੀ ਸਥਿਤੀ ਖੋਜ ਸੈਂਸਰ ਅਤੇ ਦਬਾਅ ਸੈਂਸਰ ਨਾਲ ਲੈਸ ਹੈ ਤਾਂ ਜੋ ਇਹ ਪਤਾ ਲਗਾਇਆ ਜਾ ਸਕੇ ਕਿ ਕੀ ਹਿੱਸਿਆਂ ਦੀ ਕਲੈਂਪਿੰਗ ਸਥਿਤੀ ਅਤੇ ਦਬਾਅ ਆਮ ਹੈ;
3. ਇਹ ਵਿਧੀ ਇੱਕ ਪ੍ਰੈਸ਼ਰਾਈਜ਼ਰ ਨਾਲ ਲੈਸ ਹੈ, ਅਤੇ ਬਿਜਲੀ ਦੀ ਅਸਫਲਤਾ ਅਤੇ ਮੁੱਖ ਏਅਰ ਸਰਕਟ ਦੇ ਗੈਸ ਕੱਟਣ ਦੀ ਸਥਿਤੀ ਵਿੱਚ ਵਰਕਪੀਸ ਥੋੜ੍ਹੇ ਸਮੇਂ ਵਿੱਚ ਨਹੀਂ ਡਿੱਗੇਗਾ;
4. ਹੱਥ ਬਦਲਣ ਵਾਲਾ ਯੰਤਰ ਅਪਣਾਇਆ ਜਾਂਦਾ ਹੈ। ਟੋਂਗ ਵਿਧੀ ਬਦਲਣ ਨਾਲ ਵੱਖ-ਵੱਖ ਸਮੱਗਰੀਆਂ ਦੀ ਕਲੈਂਪਿੰਗ ਤੇਜ਼ੀ ਨਾਲ ਪੂਰੀ ਹੋ ਸਕਦੀ ਹੈ।
ਟੋਂਗ ਬਦਲਣ ਵਾਲੇ ਯੰਤਰ ਦੀ ਜਾਣ-ਪਛਾਣ
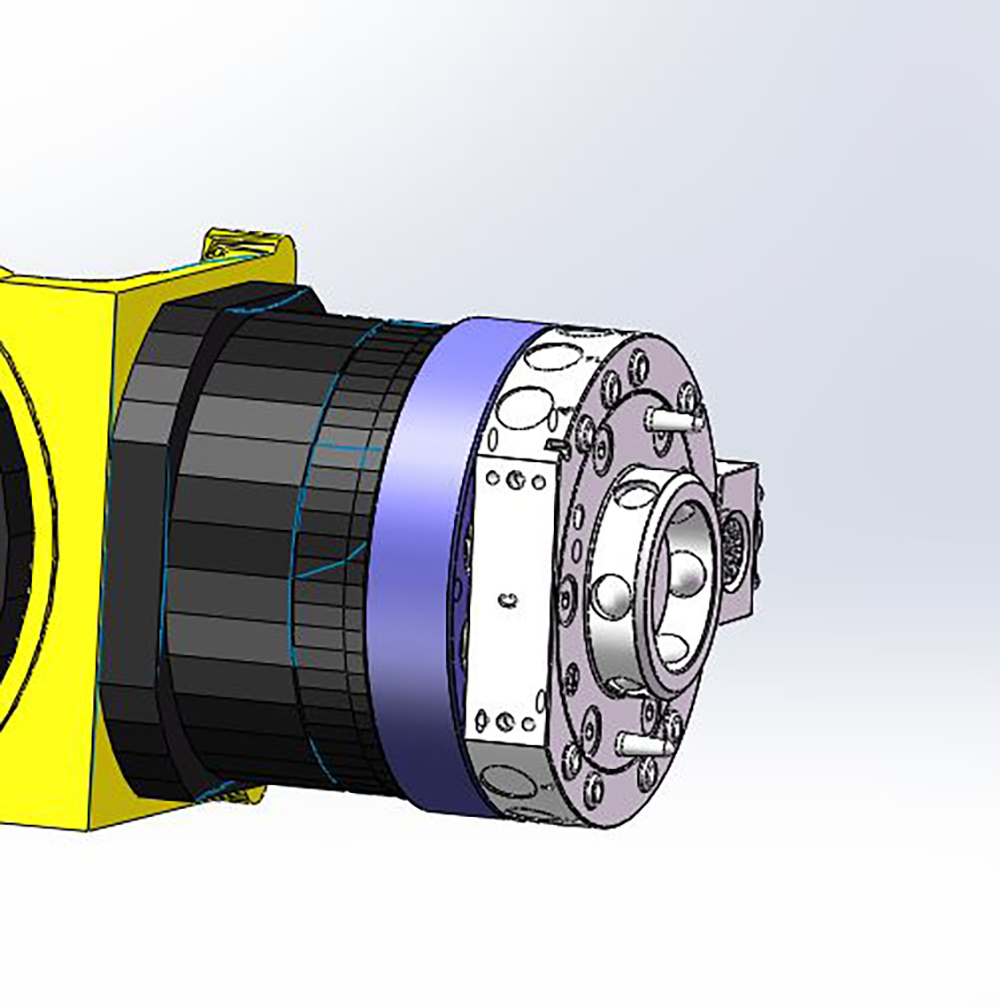
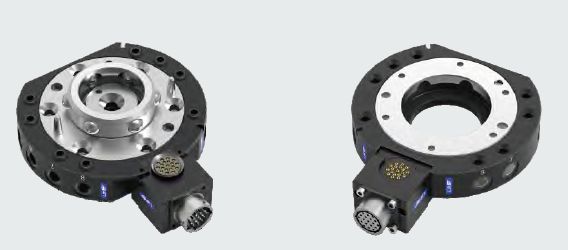
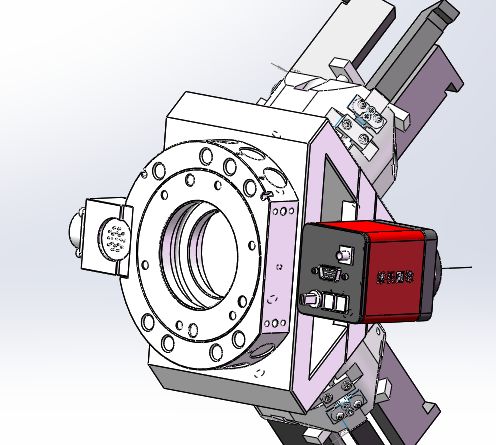
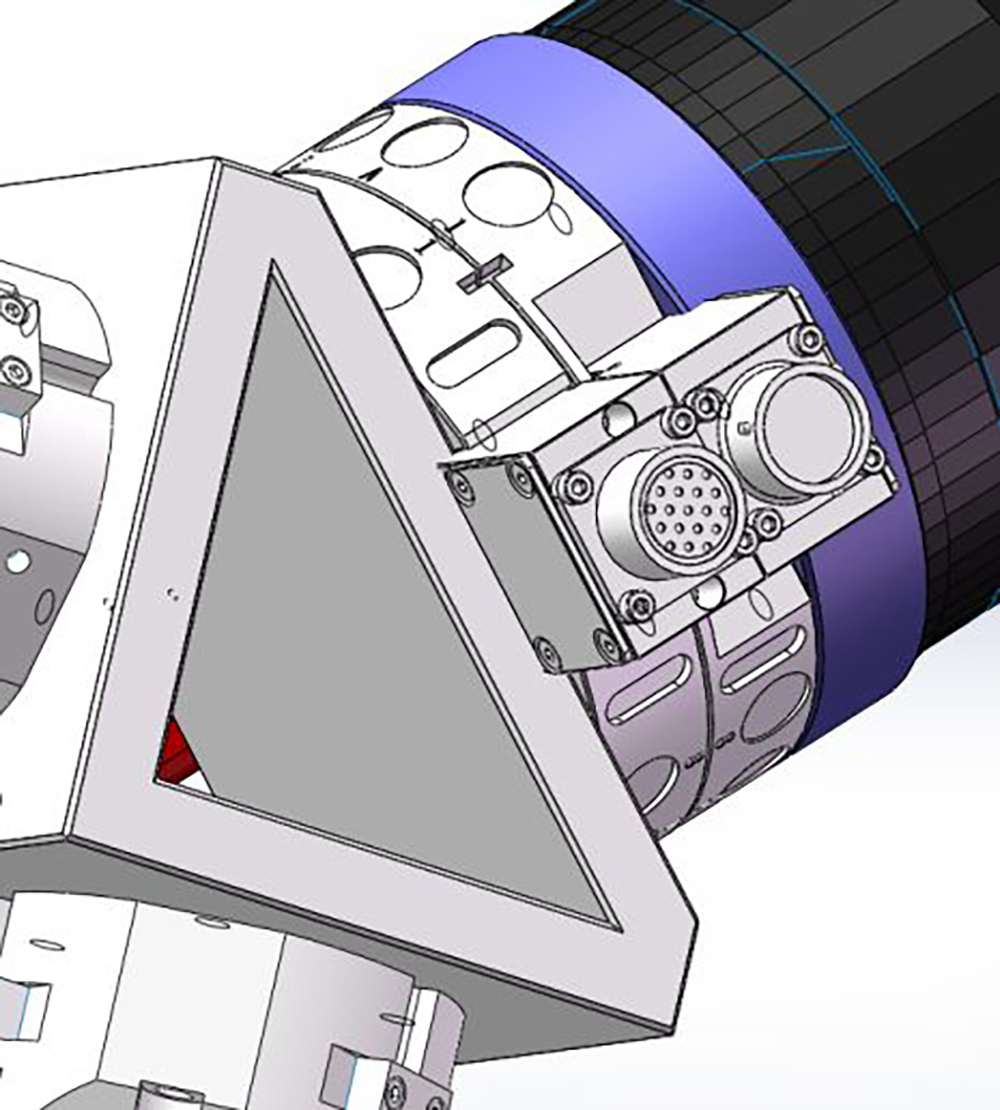
ਸਟੀਕ ਟੋਂਗ ਬਦਲਣ ਵਾਲੇ ਯੰਤਰ ਦੀ ਵਰਤੋਂ ਰੋਬੋਟ ਟੋਂਗ, ਟੂਲ ਐਂਡ ਅਤੇ ਹੋਰ ਐਕਚੁਏਟਰਾਂ ਨੂੰ ਤੇਜ਼ੀ ਨਾਲ ਬਦਲਣ ਲਈ ਕੀਤੀ ਜਾਂਦੀ ਹੈ। ਉਤਪਾਦਨ ਦੇ ਵਿਹਲੇ ਸਮੇਂ ਨੂੰ ਘਟਾਓ ਅਤੇ ਰੋਬੋਟ ਲਚਕਤਾ ਵਧਾਓ, ਜਿਸਦੀ ਵਿਸ਼ੇਸ਼ਤਾ ਇਸ ਤਰ੍ਹਾਂ ਹੈ:
1. ਹਵਾ ਦੇ ਦਬਾਅ ਨੂੰ ਅਨਲੌਕ ਅਤੇ ਕੱਸੋ;
2. ਕਈ ਤਰ੍ਹਾਂ ਦੇ ਪਾਵਰ, ਤਰਲ ਅਤੇ ਗੈਸ ਮੋਡੀਊਲ ਵਰਤੇ ਜਾ ਸਕਦੇ ਹਨ;
3. ਸਟੈਂਡਰਡ ਕੌਂਫਿਗਰੇਸ਼ਨ ਹਵਾ ਸਰੋਤ ਨਾਲ ਤੇਜ਼ੀ ਨਾਲ ਜੁੜ ਸਕਦੀ ਹੈ;
4. ਵਿਸ਼ੇਸ਼ ਬੀਮਾ ਏਜੰਸੀਆਂ ਦੁਰਘਟਨਾ ਨਾਲ ਗੈਸ ਕੱਟਣ ਦੇ ਜੋਖਮ ਨੂੰ ਰੋਕ ਸਕਦੀਆਂ ਹਨ;
5. ਕੋਈ ਬਸੰਤ ਪ੍ਰਤੀਕ੍ਰਿਆ ਬਲ ਨਹੀਂ; 6. ਆਟੋਮੇਸ਼ਨ ਖੇਤਰ ਲਈ ਲਾਗੂ;
ਵਿਜ਼ਨ ਸਿਸਟਮ-ਇੰਡਸਟ੍ਰੀਅਲ ਕੈਮਰੇ ਨਾਲ ਜਾਣ-ਪਛਾਣ
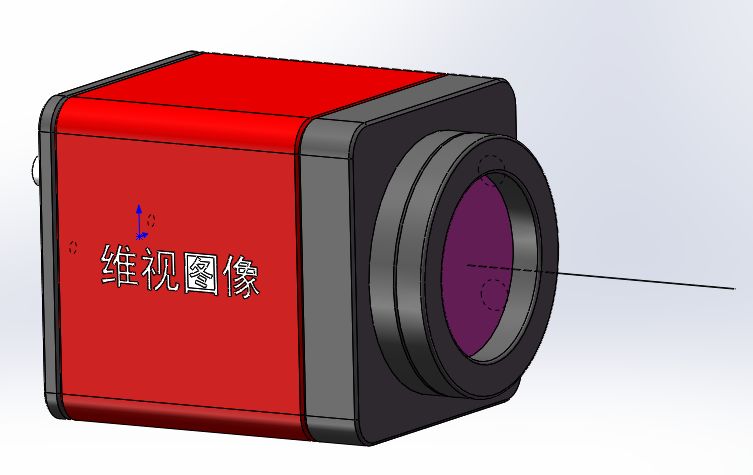
1. ਕੈਮਰਾ ਉੱਚ-ਗੁਣਵੱਤਾ ਵਾਲੇ CCD ਅਤੇ CMDS ਚਿਪਸ ਨੂੰ ਅਪਣਾਉਂਦਾ ਹੈ, ਜਿਸ ਵਿੱਚ ਉੱਚ ਰੈਜ਼ੋਲਿਊਸ਼ਨ ਅਨੁਪਾਤ, ਉੱਚ ਸੰਵੇਦਨਸ਼ੀਲਤਾ, ਉੱਚ ਸਿਗਨਲ-ਤੋਂ-ਫ੍ਰੀਕੁਐਂਸੀ ਅਨੁਪਾਤ, ਵਿਆਪਕ ਗਤੀਸ਼ੀਲ ਰੇਂਜ, ਸ਼ਾਨਦਾਰ ਇਮੇਜਿੰਗ ਗੁਣਵੱਤਾ ਅਤੇ ਪਹਿਲੇ ਦਰਜੇ ਦੇ ਰੰਗ ਬਹਾਲੀ ਸਮਰੱਥਾ ਦੀਆਂ ਵਿਸ਼ੇਸ਼ਤਾਵਾਂ ਹਨ;
2. ਏਰੀਆ ਐਰੇ ਕੈਮਰੇ ਵਿੱਚ ਦੋ ਡਾਟਾ ਟ੍ਰਾਂਸਮਿਸ਼ਨ ਮੋਡ ਹਨ: GIGabit ਈਥਰਨੈੱਟ (GigE) ਇੰਟਰਫੇਸ ਅਤੇ USB3.0 ਇੰਟਰਫੇਸ;
3. ਕੈਮਰੇ ਦੀ ਬਣਤਰ ਸੰਖੇਪ, ਦਿੱਖ ਛੋਟੀ, ਹਲਕਾ ਅਤੇ ਸਥਾਪਿਤ ਹੈ। ਉੱਚ ਪ੍ਰਸਾਰਣ ਗਤੀ, ਮਜ਼ਬੂਤ ਐਂਟੀ-ਇੰਟਰਫਰੈਂਸ ਸਮਰੱਥਾ, ਉੱਚ-ਗੁਣਵੱਤਾ ਵਾਲੀ ਤਸਵੀਰ ਦਾ ਸਥਿਰ ਆਉਟਪੁੱਟ; ਇਹ ਕੋਡ ਰੀਡਿੰਗ, ਨੁਕਸ ਖੋਜ, ਡੀਸੀਆਰ ਅਤੇ ਪੈਟਰਨ ਪਛਾਣ 'ਤੇ ਲਾਗੂ ਹੁੰਦਾ ਹੈ; ਰੰਗ ਕੈਮਰੇ ਵਿੱਚ ਮਜ਼ਬੂਤ ਰੰਗ ਬਹਾਲੀ ਸਮਰੱਥਾ ਹੈ, ਉੱਚ ਰੰਗ ਪਛਾਣ ਲੋੜਾਂ ਵਾਲੇ ਦ੍ਰਿਸ਼ਾਂ ਲਈ ਢੁਕਵੀਂ;
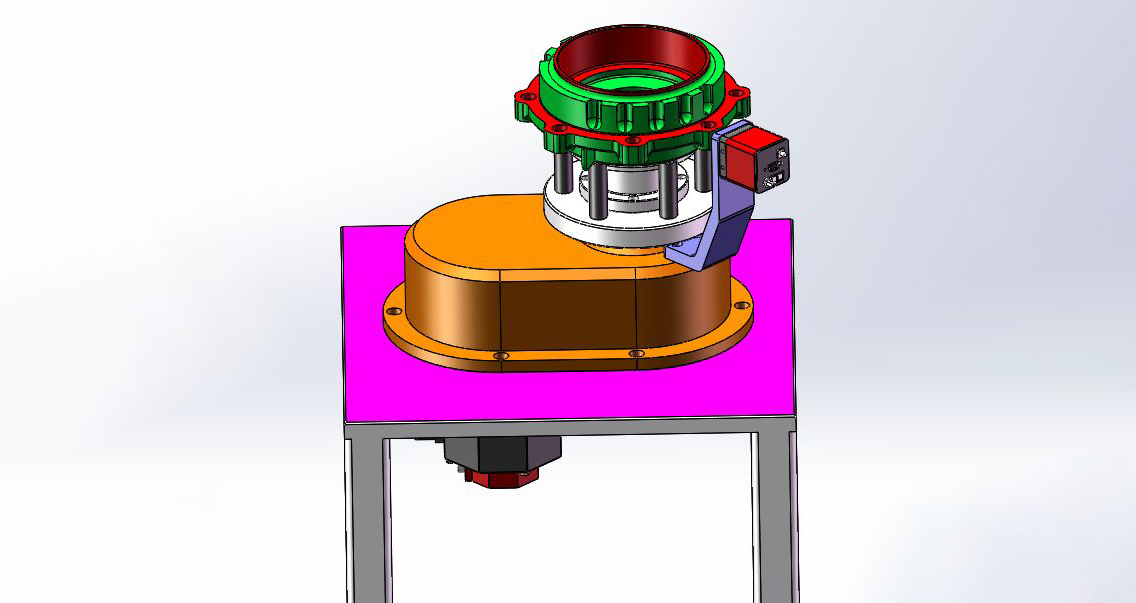
ਐਂਗੂਲਰ ਆਟੋਮੈਟਿਕ ਪਛਾਣ ਪ੍ਰਣਾਲੀ ਦੀ ਜਾਣ-ਪਛਾਣ
ਫੰਕਸ਼ਨ ਜਾਣ-ਪਛਾਣ
1. ਰੋਬੋਟ ਲੋਡਿੰਗ ਟੋਕਰੀਆਂ ਤੋਂ ਵਰਕਪੀਸ ਨੂੰ ਕਲੈਂਪ ਕਰਦਾ ਹੈ ਅਤੇ ਉਹਨਾਂ ਨੂੰ ਟਰਨਟੇਬਲ ਦੇ ਪੋਜੀਸ਼ਨਿੰਗ ਖੇਤਰ ਵਿੱਚ ਭੇਜਦਾ ਹੈ;
2. ਟਰਨਟੇਬਲ ਸਰਵੋ ਮੋਟਰ ਦੇ ਡਰਾਈਵ ਦੇ ਹੇਠਾਂ ਘੁੰਮਦਾ ਹੈ;
3. ਵਿਜ਼ੂਅਲ ਸਿਸਟਮ (ਇੰਡਸਟਰੀਅਲ ਕੈਮਰਾ) ਕੋਣੀ ਸਥਿਤੀ ਦੀ ਪਛਾਣ ਕਰਨ ਲਈ ਕੰਮ ਕਰਦਾ ਹੈ, ਅਤੇ ਟਰਨਟੇਬਲ ਲੋੜੀਂਦੀ ਕੋਣੀ ਸਥਿਤੀ ਨਿਰਧਾਰਤ ਕਰਨ ਲਈ ਰੁਕਦਾ ਹੈ;
4. ਰੋਬੋਟ ਵਰਕਪੀਸ ਨੂੰ ਬਾਹਰ ਕੱਢਦਾ ਹੈ ਅਤੇ ਕੋਣੀ ਪਛਾਣ ਲਈ ਇੱਕ ਹੋਰ ਟੁਕੜਾ ਪਾਉਂਦਾ ਹੈ;
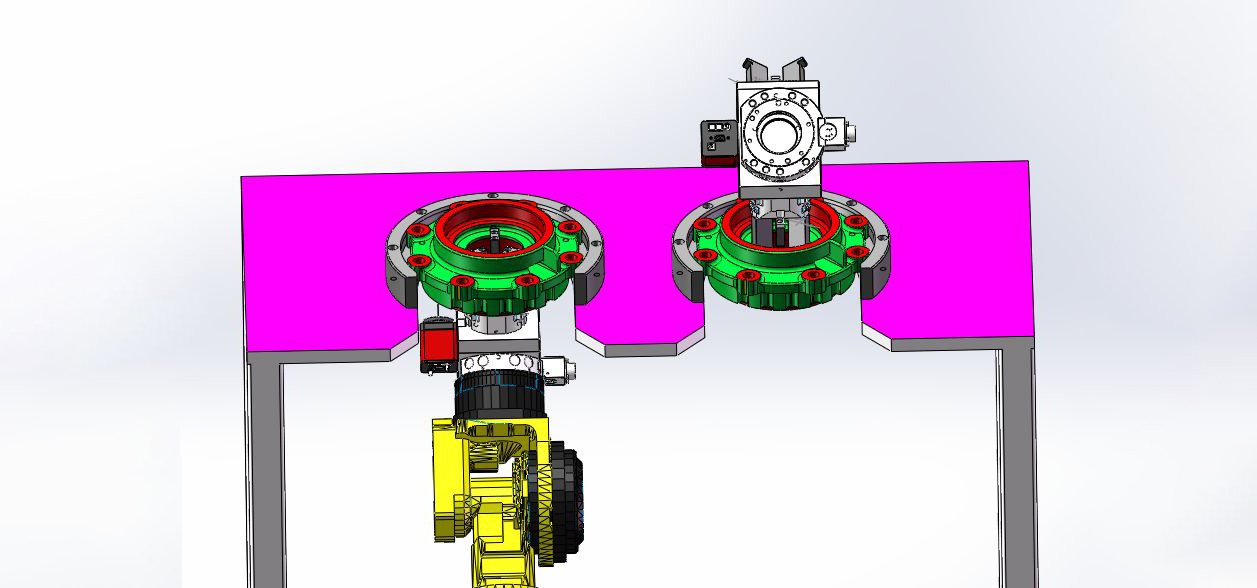
ਵਰਕਪੀਸ ਰੋਲ-ਓਵਰ ਟੇਬਲ ਨਾਲ ਜਾਣ-ਪਛਾਣ
ਰੋਲ-ਓਵਰ ਸਟੇਸ਼ਨ:
1. ਰੋਬੋਟ ਵਰਕਪੀਸ ਲੈਂਦਾ ਹੈ ਅਤੇ ਇਸਨੂੰ ਰੋਲ-ਓਵਰ ਟੇਬਲ (ਚਿੱਤਰ ਵਿੱਚ ਖੱਬਾ ਸਟੇਸ਼ਨ) 'ਤੇ ਪੋਜੀਸ਼ਨਿੰਗ ਖੇਤਰ 'ਤੇ ਰੱਖਦਾ ਹੈ;
2. ਰੋਬੋਟ ਵਰਕਪੀਸ ਦੇ ਰੋਲਓਵਰ ਨੂੰ ਮਹਿਸੂਸ ਕਰਨ ਲਈ ਉਪਰੋਕਤ ਤੋਂ ਵਰਕਪੀਸ ਨੂੰ ਫੜਦਾ ਹੈ;
ਰੋਬੋਟ ਟੋਂਗ ਰੱਖਣ ਵਾਲੀ ਮੇਜ਼
ਫੰਕਸ਼ਨ ਜਾਣ-ਪਛਾਣ
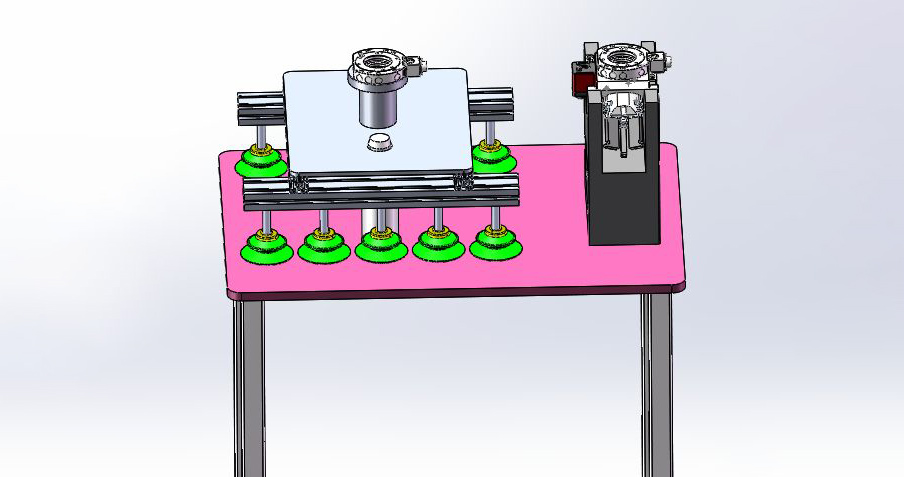
1. ਹਿੱਸਿਆਂ ਦੀ ਹਰੇਕ ਪਰਤ ਲੋਡ ਹੋਣ ਤੋਂ ਬਾਅਦ, ਲੇਅਰਡ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟ ਨੂੰ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਲਈ ਅਸਥਾਈ ਸਟੋਰੇਜ ਟੋਕਰੀ ਵਿੱਚ ਰੱਖਿਆ ਜਾਵੇਗਾ;
2. ਰੋਬੋਟ ਨੂੰ ਟੋਂਗ ਬਦਲਣ ਵਾਲੇ ਯੰਤਰ ਦੁਆਰਾ ਤੇਜ਼ੀ ਨਾਲ ਚੂਸਣ ਵਾਲੇ ਕੱਪ ਟੋਂਗਾਂ ਨਾਲ ਬਦਲਿਆ ਜਾ ਸਕਦਾ ਹੈ ਅਤੇ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਨੂੰ ਹਟਾਇਆ ਜਾ ਸਕਦਾ ਹੈ;
3. ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਚੰਗੀ ਤਰ੍ਹਾਂ ਰੱਖਣ ਤੋਂ ਬਾਅਦ, ਚੂਸਣ ਵਾਲੇ ਕੱਪ ਦੇ ਟੋਂਗ ਨੂੰ ਉਤਾਰੋ ਅਤੇ ਸਮੱਗਰੀ ਨੂੰ ਲੋਡ ਕਰਨ ਅਤੇ ਖਾਲੀ ਕਰਨ ਨੂੰ ਜਾਰੀ ਰੱਖਣ ਲਈ ਨਿਊਮੈਟਿਕ ਟੋਂਗ ਨਾਲ ਬਦਲੋ;
ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਦੇ ਅਸਥਾਈ ਸਟੋਰੇਜ ਲਈ ਟੋਕਰੀ
ਫੰਕਸ਼ਨ ਜਾਣ-ਪਛਾਣ
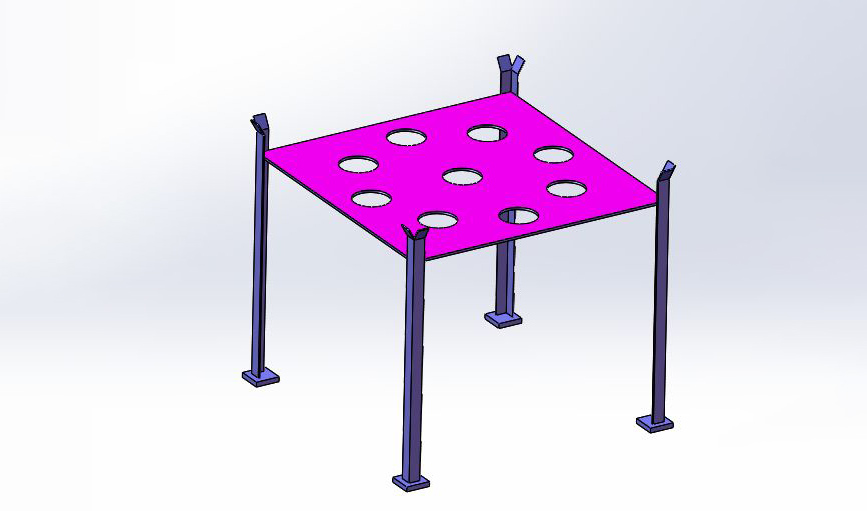
1. ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਲਈ ਇੱਕ ਅਸਥਾਈ ਟੋਕਰੀ ਡਿਜ਼ਾਈਨ ਅਤੇ ਯੋਜਨਾਬੱਧ ਕੀਤੀ ਗਈ ਹੈ ਕਿਉਂਕਿ ਲੋਡਿੰਗ ਲਈ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਨੂੰ ਪਹਿਲਾਂ ਹਟਾਇਆ ਜਾਂਦਾ ਹੈ ਅਤੇ ਖਾਲੀ ਕਰਨ ਲਈ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਨੂੰ ਬਾਅਦ ਵਿੱਚ ਵਰਤਿਆ ਜਾਂਦਾ ਹੈ;
2. ਲੋਡਿੰਗ ਪਾਰਟੀਸ਼ਨ ਪਲੇਟਾਂ ਹੱਥੀਂ ਰੱਖੀਆਂ ਜਾਂਦੀਆਂ ਹਨ ਅਤੇ ਮਾੜੀ ਇਕਸਾਰਤਾ ਵਿੱਚ ਹੁੰਦੀਆਂ ਹਨ। ਪਾਰਟੀਸ਼ਨ ਪਲੇਟ ਨੂੰ ਅਸਥਾਈ ਸਟੋਰੇਜ ਟੋਕਰੀ ਵਿੱਚ ਪਾਉਣ ਤੋਂ ਬਾਅਦ, ਰੋਬੋਟ ਇਸਨੂੰ ਬਾਹਰ ਕੱਢ ਸਕਦਾ ਹੈ ਅਤੇ ਸਾਫ਼-ਸੁਥਰਾ ਰੱਖ ਸਕਦਾ ਹੈ;
ਹੱਥੀਂ ਸੈਂਪਲਿੰਗ ਟੇਬਲ
ਵੇਰਵਾ:
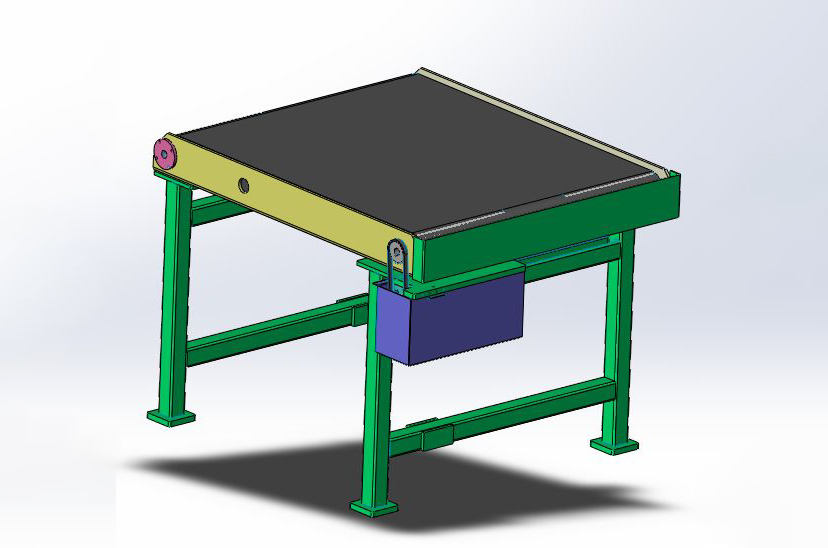
1. ਵੱਖ-ਵੱਖ ਉਤਪਾਦਨ ਪੜਾਵਾਂ ਲਈ ਵੱਖ-ਵੱਖ ਮੈਨੂਅਲ ਬੇਤਰਤੀਬ ਨਮੂਨਾ ਲੈਣ ਦੀ ਬਾਰੰਬਾਰਤਾ ਸੈੱਟ ਕਰੋ, ਜੋ ਔਨਲਾਈਨ ਮਾਪ ਦੀ ਪ੍ਰਭਾਵਸ਼ੀਲਤਾ ਦੀ ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਢੰਗ ਨਾਲ ਨਿਗਰਾਨੀ ਕਰ ਸਕਦੀ ਹੈ;
2. ਵਰਤੋਂ ਲਈ ਹਦਾਇਤਾਂ: ਹੇਰਾਫੇਰੀ ਕਰਨ ਵਾਲਾ ਵਰਕਪੀਸ ਨੂੰ ਸੈਂਪਲਿੰਗ ਟੇਬਲ 'ਤੇ ਸੈੱਟ ਕੀਤੀ ਗਈ ਬਾਰੰਬਾਰਤਾ ਦੇ ਅਨੁਸਾਰ ਹੱਥੀਂ ਸੈੱਟ ਕੀਤੀ ਸਥਿਤੀ 'ਤੇ ਰੱਖੇਗਾ, ਅਤੇ ਲਾਲ ਬੱਤੀ ਨਾਲ ਸੰਕੇਤ ਦੇਵੇਗਾ। ਇੰਸਪੈਕਟਰ ਵਰਕਪੀਸ ਨੂੰ ਸੁਰੱਖਿਆ ਤੋਂ ਬਾਹਰ ਸੁਰੱਖਿਆ ਖੇਤਰ ਵਿੱਚ ਲਿਜਾਣ ਲਈ ਬਟਨ ਦਬਾਏਗਾ, ਮਾਪ ਲਈ ਵਰਕਪੀਸ ਨੂੰ ਬਾਹਰ ਕੱਢੇਗਾ ਅਤੇ ਮਾਪ ਤੋਂ ਬਾਅਦ ਇਸਨੂੰ ਵੱਖਰੇ ਤੌਰ 'ਤੇ ਸਟੋਰ ਕਰੇਗਾ;
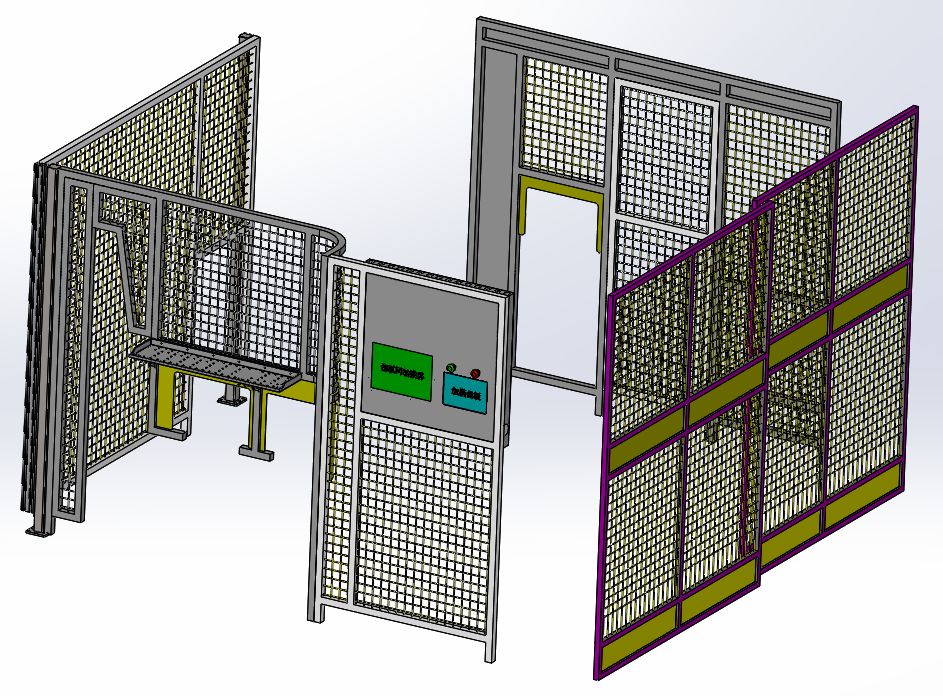
ਸੁਰੱਖਿਆ ਵਾਲੇ ਹਿੱਸੇ
ਇਹ ਹਲਕੇ ਐਲੂਮੀਨੀਅਮ ਪ੍ਰੋਫਾਈਲ (40×40)+ਜਾਲ (50×50) ਤੋਂ ਬਣਿਆ ਹੈ, ਅਤੇ ਟੱਚ ਸਕ੍ਰੀਨ ਅਤੇ ਐਮਰਜੈਂਸੀ ਸਟਾਪ ਬਟਨ ਨੂੰ ਸੁਰੱਖਿਆ ਅਤੇ ਸੁਹਜ ਸ਼ਾਸਤਰ ਨੂੰ ਜੋੜਦੇ ਹੋਏ, ਸੁਰੱਖਿਆ ਹਿੱਸਿਆਂ 'ਤੇ ਜੋੜਿਆ ਜਾ ਸਕਦਾ ਹੈ।
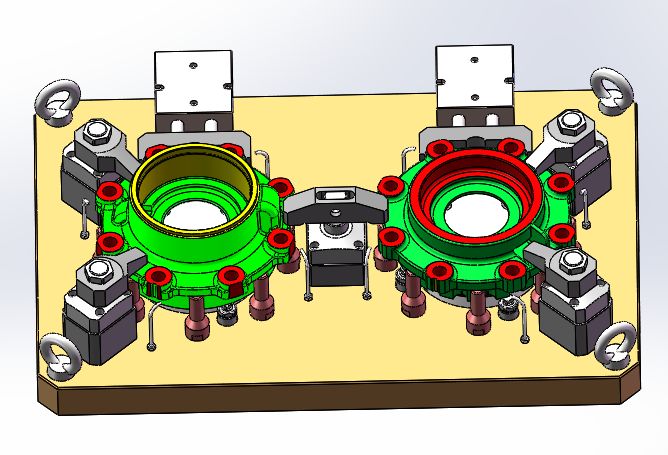
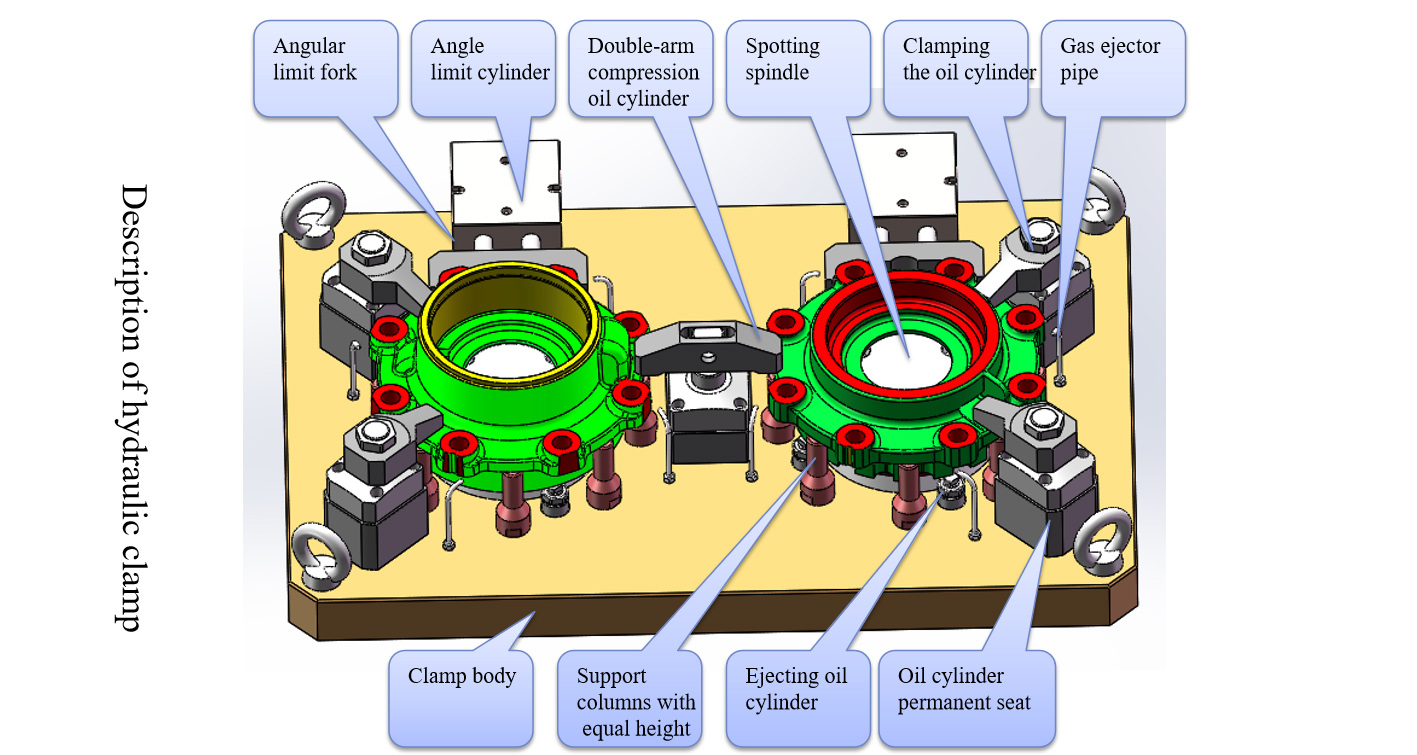
OP20 ਹਾਈਡ੍ਰੌਲਿਕ ਫਿਕਸਚਰ ਦੀ ਜਾਣ-ਪਛਾਣ
ਪ੍ਰੋਸੈਸਿੰਗ ਨਿਰਦੇਸ਼:
1. φ165 ਅੰਦਰੂਨੀ ਬੋਰ ਨੂੰ ਬੇਸ ਹੋਲ ਵਜੋਂ ਲਓ, D ਡੈਟਮ ਨੂੰ ਬੇਸ ਪਲੇਨ ਵਜੋਂ ਲਓ, ਅਤੇ ਦੋ ਮਾਊਂਟਿੰਗ ਹੋਲਾਂ ਦੇ ਬੌਸ ਦੇ ਬਾਹਰੀ ਚਾਪ ਨੂੰ ਐਂਗੁਲਰ ਸੀਮਾ ਵਜੋਂ ਲਓ;
2. ਮਾਊਂਟਿੰਗ ਹੋਲ ਬੌਸ ਦੇ ਉੱਪਰਲੇ ਪਲੇਨ, 8-φ17 ਮਾਊਂਟਿੰਗ ਹੋਲ ਅਤੇ ਮੋਰੀ ਦੇ ਦੋਵੇਂ ਸਿਰਿਆਂ ਦੀ ਚੈਂਫਰਿੰਗ ਪ੍ਰੋਸੈਸਿੰਗ ਨੂੰ ਪੂਰਾ ਕਰਨ ਲਈ ਮਸ਼ੀਨ ਟੂਲ M ਦੀ ਕਮਾਂਡ ਨਾਲ ਪ੍ਰੈਸਿੰਗ ਪਲੇਟ ਦੇ ਢਿੱਲੇ ਹੋਣ ਅਤੇ ਦਬਾਉਣ ਦੀ ਕਿਰਿਆ ਨੂੰ ਕੰਟਰੋਲ ਕਰੋ;
3. ਫਿਕਸਚਰ ਵਿੱਚ ਪੋਜੀਸ਼ਨਿੰਗ, ਆਟੋਮੈਟਿਕ ਕਲੈਂਪਿੰਗ, ਏਅਰ ਟਾਈਟੈਂਸ ਡਿਟੈਕਸ਼ਨ, ਆਟੋਮੈਟਿਕ ਲੂਜ਼ਨਿੰਗ, ਆਟੋਮੈਟਿਕ ਇਜੈਕਸ਼ਨ, ਆਟੋਮੈਟਿਕ ਚਿੱਪ ਫਲੱਸ਼ਿੰਗ ਅਤੇ ਪੋਜੀਸ਼ਨਿੰਗ ਡੈਟਮ ਪਲੇਨ ਦੀ ਆਟੋਮੈਟਿਕ ਸਫਾਈ ਦੇ ਕਾਰਜ ਹਨ;
ਉਤਪਾਦਨ ਲਾਈਨ ਲਈ ਉਪਕਰਣਾਂ ਦੀਆਂ ਜ਼ਰੂਰਤਾਂ
1. ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣ ਕਲੈਂਪ ਵਿੱਚ ਆਟੋਮੈਟਿਕ ਕਲੈਂਪਿੰਗ ਅਤੇ ਢਿੱਲਾ ਕਰਨ ਦੇ ਕਾਰਜ ਹੁੰਦੇ ਹਨ, ਅਤੇ ਲੋਡਿੰਗ ਅਤੇ ਬਲੈਂਕਿੰਗ ਐਕਸ਼ਨ ਵਿੱਚ ਸਹਿਯੋਗ ਕਰਨ ਲਈ ਮੈਨੀਪੁਲੇਟਰ ਸਿਸਟਮ ਦੇ ਸਿਗਨਲਾਂ ਦੇ ਨਿਯੰਤਰਣ ਅਧੀਨ ਆਟੋਮੈਟਿਕ ਕਲੈਂਪਿੰਗ ਅਤੇ ਢਿੱਲਾ ਕਰਨ ਦੇ ਕਾਰਜਾਂ ਨੂੰ ਮਹਿਸੂਸ ਕਰਦਾ ਹੈ;
2. ਸਕਾਈਲਾਈਟ ਸਥਿਤੀ ਜਾਂ ਆਟੋਮੈਟਿਕ ਦਰਵਾਜ਼ੇ ਦਾ ਮੋਡੀਊਲ ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣਾਂ ਦੀ ਧਾਤ ਦੀ ਪਲੇਟ ਲਈ ਰਾਖਵਾਂ ਰੱਖਿਆ ਜਾਵੇਗਾ, ਤਾਂ ਜੋ ਸਾਡੀ ਕੰਪਨੀ ਦੇ ਇਲੈਕਟ੍ਰਿਕ ਕੰਟਰੋਲ ਸਿਗਨਲ ਅਤੇ ਹੇਰਾਫੇਰੀ ਸੰਚਾਰ ਨਾਲ ਤਾਲਮੇਲ ਬਣਾਇਆ ਜਾ ਸਕੇ;
3. ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣਾਂ ਦਾ ਹੈਵੀ-ਲੋਡ ਕਨੈਕਟਰ (ਜਾਂ ਏਵੀਏਸ਼ਨ ਪਲੱਗ) ਦੇ ਕਨੈਕਸ਼ਨ ਮੋਡ ਰਾਹੀਂ ਹੇਰਾਫੇਰੀ ਕਰਨ ਵਾਲੇ ਨਾਲ ਸੰਚਾਰ ਹੁੰਦਾ ਹੈ;
4. ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣਾਂ ਵਿੱਚ ਮੈਨੀਪੁਲੇਟਰ ਜਬਾੜੇ ਦੀ ਕਾਰਵਾਈ ਦੀ ਸੁਰੱਖਿਅਤ ਸੀਮਾ ਤੋਂ ਵੱਡੀ ਅੰਦਰੂਨੀ (ਦਖਲਅੰਦਾਜ਼ੀ) ਜਗ੍ਹਾ ਹੁੰਦੀ ਹੈ;
5. ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣ ਇਹ ਯਕੀਨੀ ਬਣਾਉਣਗੇ ਕਿ ਕਲੈਂਪ ਦੀ ਸਥਿਤੀ ਵਾਲੀ ਸਤ੍ਹਾ 'ਤੇ ਕੋਈ ਬਚਿਆ ਹੋਇਆ ਲੋਹੇ ਦਾ ਚਿਪਸ ਨਾ ਹੋਵੇ। ਜੇ ਜ਼ਰੂਰੀ ਹੋਵੇ, ਤਾਂ ਸਫਾਈ ਲਈ ਹਵਾ ਦੇ ਵਹਾਅ ਨੂੰ ਵਧਾਇਆ ਜਾਣਾ ਚਾਹੀਦਾ ਹੈ (ਸਫਾਈ ਕਰਦੇ ਸਮੇਂ ਚੱਕ ਘੁੰਮੇਗਾ);
6. ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣਾਂ ਵਿੱਚ ਚੰਗੀ ਚਿੱਪ ਬ੍ਰੇਕਿੰਗ ਹੈ। ਜੇ ਜ਼ਰੂਰੀ ਹੋਵੇ, ਤਾਂ ਸਾਡੀ ਕੰਪਨੀ ਦੇ ਸਹਾਇਕ ਉੱਚ-ਪ੍ਰੈਸ਼ਰ ਚਿੱਪ ਬ੍ਰੇਕਿੰਗ ਡਿਵਾਈਸ ਨੂੰ ਜੋੜਿਆ ਜਾਵੇਗਾ;
7. ਜਦੋਂ ਉਤਪਾਦਨ ਲਾਈਨ ਉਪਕਰਣਾਂ ਨੂੰ ਮਸ਼ੀਨ ਟੂਲ ਸਪਿੰਡਲ ਦੇ ਸਹੀ ਸਟਾਪ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ, ਤਾਂ ਇਸ ਫੰਕਸ਼ਨ ਨੂੰ ਸ਼ਾਮਲ ਕਰੋ ਅਤੇ ਅਨੁਸਾਰੀ ਬਿਜਲੀ ਸਿਗਨਲ ਪ੍ਰਦਾਨ ਕਰੋ;
ਵਰਟੀਕਲ ਲੇਥ VTC-W9035 ਦੀ ਜਾਣ-ਪਛਾਣ
VTC-W9035 NC ਵਰਟੀਕਲ ਲੇਥ ਘੁੰਮਦੇ ਹਿੱਸਿਆਂ ਜਿਵੇਂ ਕਿ ਗੇਅਰ ਬਲੈਂਕ, ਫਲੈਂਜ ਅਤੇ ਵਿਸ਼ੇਸ਼-ਆਕਾਰ ਦੇ ਸ਼ੈੱਲਾਂ ਦੀ ਮਸ਼ੀਨਿੰਗ ਲਈ ਢੁਕਵਾਂ ਹੈ, ਖਾਸ ਤੌਰ 'ਤੇ ਡਿਸਕਾਂ, ਹੱਬਾਂ, ਬ੍ਰੇਕ ਡਿਸਕਾਂ, ਪੰਪ ਬਾਡੀਜ਼, ਵਾਲਵ ਬਾਡੀਜ਼ ਅਤੇ ਸ਼ੈੱਲਾਂ ਵਰਗੇ ਹਿੱਸਿਆਂ ਦੇ ਸਟੀਕ, ਲੇਬਰ-ਬਚਤ ਅਤੇ ਕੁਸ਼ਲ ਮੋੜ ਲਈ ਢੁਕਵਾਂ ਹੈ। ਮਸ਼ੀਨ ਟੂਲ ਵਿੱਚ ਚੰਗੀ ਸਮੁੱਚੀ ਕਠੋਰਤਾ, ਉੱਚ ਸ਼ੁੱਧਤਾ, ਪ੍ਰਤੀ ਯੂਨਿਟ ਸਮੇਂ ਵਿੱਚ ਧਾਤ ਦੀ ਵੱਡੀ ਹਟਾਉਣ ਦੀ ਦਰ, ਚੰਗੀ ਸ਼ੁੱਧਤਾ ਧਾਰਨ, ਉੱਚ ਭਰੋਸੇਯੋਗਤਾ, ਆਸਾਨ ਰੱਖ-ਰਖਾਅ, ਆਦਿ ਅਤੇ ਐਪਲੀਕੇਸ਼ਨਾਂ ਦੀ ਵਿਸ਼ਾਲ ਸ਼੍ਰੇਣੀ ਦੇ ਫਾਇਦੇ ਹਨ। ਲਾਈਨ ਉਤਪਾਦਨ, ਉੱਚ ਕੁਸ਼ਲਤਾ ਅਤੇ ਘੱਟ ਲਾਗਤ।

| ਮਾਡਲ ਕਿਸਮ | ਵੀਟੀਸੀ-ਡਬਲਯੂ9035 |
| ਬੈੱਡ ਬਾਡੀ ਦਾ ਵੱਧ ਤੋਂ ਵੱਧ ਮੋੜਨ ਵਾਲਾ ਵਿਆਸ | Φ900 ਮਿਲੀਮੀਟਰ |
| ਸਲਾਈਡਿੰਗ ਪਲੇਟ 'ਤੇ ਵੱਧ ਤੋਂ ਵੱਧ ਮੋੜਨ ਵਾਲਾ ਵਿਆਸ | Φ590 ਮਿਲੀਮੀਟਰ |
| ਵਰਕਪੀਸ ਦਾ ਵੱਧ ਤੋਂ ਵੱਧ ਮੋੜਨ ਵਾਲਾ ਵਿਆਸ | Φ850 ਮਿਲੀਮੀਟਰ |
| ਵਰਕਪੀਸ ਦੀ ਵੱਧ ਤੋਂ ਵੱਧ ਮੋੜਨ ਦੀ ਲੰਬਾਈ | 700 ਮਿਲੀਮੀਟਰ |
| ਸਪਿੰਡਲ ਦੀ ਗਤੀ ਸੀਮਾ | 20-900 ਆਰ/ਮਿੰਟ |
| ਸਿਸਟਮ | ਫੈਨਯੂਸੀ 0i - ਟੀਐਫ |
| X/Z ਧੁਰੇ ਦਾ ਵੱਧ ਤੋਂ ਵੱਧ ਸਟ੍ਰੋਕ | 600/800 ਮਿਲੀਮੀਟਰ |
| X/Z ਧੁਰੇ ਦੀ ਤੇਜ਼ ਗਤੀਸ਼ੀਲ ਗਤੀ | 20/20 ਮੀਟਰ/ਮਿੰਟ |
| ਮਸ਼ੀਨ ਟੂਲ ਦੀ ਲੰਬਾਈ, ਚੌੜਾਈ ਅਤੇ ਉਚਾਈ | 3550*2200*3950 ਮਿਲੀਮੀਟਰ |
| ਪ੍ਰੋਜੈਕਟ | ਯੂਨਿਟ | ਪੈਰਾਮੀਟਰ | |
| ਪ੍ਰੋਸੈਸਿੰਗ ਰੇਂਜ | X ਧੁਰੀ ਯਾਤਰਾ | mm | 1100 |
| X ਧੁਰੀ ਯਾਤਰਾ | mm | 610 | |
| X ਧੁਰੀ ਯਾਤਰਾ | mm | 610 | |
| ਸਪਿੰਡਲ ਨੋਜ਼ ਤੋਂ ਵਰਕਬੈਂਚ ਤੱਕ ਦੀ ਦੂਰੀ | mm | 150~760 | |
| ਵਰਕਬੈਂਚ | ਵਰਕਬੈਂਚ ਦਾ ਆਕਾਰ | mm | 1200×600 |
| ਵਰਕਬੈਂਚ ਦਾ ਵੱਧ ਤੋਂ ਵੱਧ ਭਾਰ | kg | 1000 | |
| ਟੀ-ਗਰੂਵ (ਆਕਾਰ × ਮਾਤਰਾ × ਸਪੇਸਿੰਗ) | mm | 18×5×100 | |
| ਖਿਲਾਉਣਾ | X/Y/Z ਧੁਰੇ ਦੀ ਤੇਜ਼ ਫੀਡਿੰਗ ਗਤੀ | ਮੀਟਰ/ਮਿੰਟ | 36/36/24 |
| ਸਪਿੰਡਲ | ਡਰਾਈਵਿੰਗ ਮੋਡ | ਬੈਲਟ ਦੀ ਕਿਸਮ | |
| ਸਪਿੰਡਲ ਟੇਪਰ | ਬੀਟੀ40 | ||
| ਵੱਧ ਤੋਂ ਵੱਧ ਓਪਰੇਟਿੰਗ ਸਪੀਡ | ਆਰ/ਮਿੰਟ | 8000 | |
| ਪਾਵਰ (ਰੇਟ ਕੀਤਾ/ਵੱਧ ਤੋਂ ਵੱਧ) | KW | 11/18.5 | |
| ਟਾਰਕ (ਰੇਟ ਕੀਤਾ/ਵੱਧ ਤੋਂ ਵੱਧ) | ਨ·ਮਿ | 52.5/118 | |
| ਸ਼ੁੱਧਤਾ | X/Y/Z ਧੁਰੀ ਸਥਿਤੀ ਸ਼ੁੱਧਤਾ (ਅੱਧਾ ਬੰਦ ਲੂਪ) | mm | 0.008 (ਕੁੱਲ ਲੰਬਾਈ) |
| X/Y/Z ਧੁਰੀ ਦੁਹਰਾਓ ਸ਼ੁੱਧਤਾ (ਅੱਧਾ ਬੰਦ ਲੂਪ) | mm | 0.005 (ਕੁੱਲ ਲੰਬਾਈ) | |
| ਟੂਲ ਮੈਗਜ਼ੀਨ | ਦੀ ਕਿਸਮ | ਡਿਸਕ | |
| ਟੂਲ ਮੈਗਜ਼ੀਨ ਸਮਰੱਥਾ | 24 | ||
| ਵੱਧ ਤੋਂ ਵੱਧ ਟੂਲ ਆਕਾਰ(ਪੂਰਾ ਔਜ਼ਾਰ ਵਿਆਸ/ਖਾਲੀ ਨਾਲ ਲੱਗਦੇ ਔਜ਼ਾਰ ਵਿਆਸ/ਲੰਬਾਈ) | mm | Φ78/Φ150/ 300 | |
| ਵੱਧ ਤੋਂ ਵੱਧ ਔਜ਼ਾਰ ਭਾਰ | kg | 8 | |
| ਫੁਟਕਲ | ਹਵਾ ਸਪਲਾਈ ਦਾ ਦਬਾਅ | ਐਮਪੀਏ | 0.65 |
| ਪਾਵਰ ਸਮਰੱਥਾ | ਕੇ.ਵੀ.ਏ. | 25 | |
| ਮਸ਼ੀਨ ਟੂਲ ਦਾ ਸਮੁੱਚਾ ਆਯਾਮ (ਲੰਬਾਈ × ਚੌੜਾਈ × ਉਚਾਈ) | mm | 2900×2800×3200 | |
| ਮਸ਼ੀਨ ਟੂਲ ਦਾ ਭਾਰ | kg | 7000 | |


